

Автономные ИИ-агенты на службе умного фермерства: будущее точного земледелия
Обеспечение более умных и устойчивых методов ведения сельского хозяйства является критически важной задачей в современном сельском хозяйстве. Агентный искусственный интеллект (АИИ) в сочетании с точным земледелием (ТЗ) и федеративным обучением (ФО) способен улучшить принятие решений, оптимизировать использование ресурсов и снизить воздействие на окружающую среду.
Аннотация
Методы: В данном исследовании предлагается основанная на АИИ структура для точного земледелия, которая объединяет распределённые сенсорные устройства, интеллектуальные агенты и федеративное обучение для обеспечения мониторинга в реальном времени и поддержки принятия решений на уровне фермы. Описана практическая архитектура развёртывания с указанием взаимодействия между устройствами и локализованного интеллекта. Предложенная модель оценивается на двух различных наборах данных: классификация болезней томатов и обнаружение сорняков. Модель спроектирована так, чтобы включать DenseNet121, MobileNetV2, EfficientDet-D0 и YOLOv8 в качестве локальных моделей в среде федеративного обучения.
Результаты: Федеративная глобальная модель достигла точности 96,4%, превзойдя отдельные клиентские модели, при этом DenseNet121 и MobileNetV2 показали точность 95,0% и 93,9% соответственно. Для обнаружения видов сорняков EfficientDet-D0 продемонстрировала превосходную производительность, достигнув mAP@0,5 равного 0,978, средней точности 0,865 и F1-меры 0,961 по сравнению с YOLOv8, у которой mAP@0,5 составила 0,956, а F1-мера — 0,935.
Обсуждение: Результаты подтверждают осуществимость и эффективность интеграции АИИ с федеративным обучением для интеллектуального точного земледелия. SWOT-анализ подчёркивает сильные стороны предложенного подхода, а также проблемы и ограничения при развёртывании. В целом данное исследование формирует дорожную карту для будущих исследований, акцентируя внимание на устойчивых интеллектуальных системах ведения сельского хозяйства.
1 Введение
Современное сельское хозяйство претерпевает масштабную трансформацию с помощью таких передовых технологий, как федеративное обучение (ФО) (Naga et al., 2024b), агентный искусственный интеллект (АИИ) (Acharya et al., 2025), генеративно-состязательные сети (GAN) (Lu et al., 2022), перенос обучения (ПО) (Das et al., 2024) и периферийные вычисления. Эти технологии обеспечивают интеллектуальную обработку данных, принятие решений в реальном времени и децентрализованное моделирование задач в сельскохозяйственной среде. Среди наиболее перспективных разработок последнего времени АИИ значительно быстрее в процессе принятия решений, действует независимо и непрерывно учится на основе окружающей среды. В отличие от традиционного ИИ, агентные системы ИИ — это не просто инструменты, следующие предопределённым инструкциям; напротив, они способны ставить цели, адаптироваться к изменениям и работать в сложных реальных ситуациях (Murugesan, 2025). Это делает их особенно полезными в таких областях, как сельское хозяйство, где условия постоянно меняются, а быстрые решения могут иметь большое значение.
Хотя системы АИИ способны ставить цели, процесс формирования целей в точном земледелии (ТЗ) следует хорошо определённому структурированному подходу, который представляет собой контекстно-зависимый механизм, а не предопределённый процесс принятия решений. В этой области цели обычно выводятся из агрономических ограничений, сигналов окружающей среды и предопределённых задач фермы. Агент орошения может сформировать такую цель, как поддержание влажности почвы в оптимальном диапазоне с учётом потребностей культуры, принимая во внимание прогнозы погоды. Этот переход в модели ведения сельского хозяйства через АИИ обещает глубокие преимущества, такие как повышение сельскохозяйственной продуктивности и экологической устойчивости. Точно нацеливая применение доступных ресурсов, агенты АИИ могут значительно снизить воздействие химических удобрений и пестицидов на местные водные системы, уменьшая загрязнение и сохраняя биоразнообразие. Более того, эти управляемые АИИ системы могут эффективно выявлять и устранять болезни культур и нашествия вредителей на гораздо более ранних стадиях, что часто приводит к лучшей диагностике и лечению, тем самым предотвращая массовые потери урожая и необходимость широкомасштабных химических обработок.
В последнее время ТЗ стало широко применяемым подходом в сельском хозяйстве. Оно использует данные, датчики и автоматизацию для более точного мониторинга и управления культурами, почвой и другими ресурсами (Padhiary et al., 2024). Основное внимание уделяется предоставлению соответствующих ресурсов, таких как вода, удобрения или пестициды, в нужное время и в точно достаточных количествах (Naga et al., 2024a). Это не только помогает улучшить урожайность, но и снижает отходы и минимизирует воздействие на окружающую среду (Yousaf et al., 2023).
Переход к управляемой АИИ модели ведения сельского хозяйства обещает существенные выгоды как для сельскохозяйственной продуктивности, так и для экологической устойчивости. Традиционные методы ведения сельского хозяйства часто приводят к неэффективному использованию ресурсов, при этом исследования сообщают, что 30–50% внесённых азотных и фосфорных удобрений теряются через сток или улетучивание, способствуя деградации почвы и загрязнению воды. Аналогично, широкомасштабное опрыскивание пестицидами может привести к 20–40% сносу химикатов, увеличивая экологическую токсичность и воздействуя на нецелевые организмы. АИИ способен смягчить эти воздействия, обеспечивая точное, контекстно-зависимое управление ресурсами (Pimentel and Burgess, 2013). Через непрерывное зондирование, локализованное принятие решений и автономную координацию задач системы АИИ могут согласовывать применение удобрений и пестицидов с фактическими потребностями культур, сокращая ненужные ресурсы и минимизируя утечку в окружающую среду. Ранние данные внедрения точного земледелия свидетельствуют о том, что такая оптимизация на основе ИИ может обеспечить сокращение использования химикатов на 10–25% в зависимости от типа культуры, изменчивости окружающей среды и доступности данных (Ding and Gao, 2025). Таким образом, интеграция АИИ в точное земледелие представляет собой не только advancement в интеллектуальном сельском хозяйстве, но и количественно измеримый шаг к более устойчивым сельскохозяйственным экосистемам. Более того, эти управляемые АИИ системы могут эффективно выявлять и устранять болезни культур и нашествия вредителей на самых ранних стадиях, что часто приводит к лучшей диагностике и лечению, тем самым предотвращая широкомасштабный ущерб, приводящий к потере урожая и необходимости широкомасштабных химических обработок, воздействующих на окружающую среду. Это не только обеспечивает продовольственную безопасность, но и способствует формированию более здоровых и устойчивых экосистем в сельском хозяйстве.
В среде умного точного земледелия использование нескольких агентов ИИ, работающих совместно синхронизированным образом, может значительно повысить общую производительность и эффективность моделей. Каждому агенту может быть назначена конкретная задача, например мониторинг влажности почвы, обнаружение вредителей, анализ погодных закономерностей и управление орошением (Zhang et al., 2024b). Эти агенты работают независимо, но обмениваются информацией друг с другом в реальном времени, что позволяет быстро принимать обоснованные решения. Когда агент обнаружения вредителей выявляет раннее заражение, он может предупредить агентов питания и орошения, чтобы соответствующим образом скорректировать их операции, предотвращая стресс культур и снижая использование химикатов. Такая синхронизация между агентами приводит к своевременным действиям, оптимизации ресурсов и снижению вмешательства человека (Hosseini and Seilani, 2025). Коллективный интеллект и сотрудничество между агентами создают более адаптивную и отзывчивую систему земледелия, что в конечном итоге улучшает урожайность, сохраняет ресурсы и поддерживает долгосрочную устойчивость. На рисунке 1 представлены различные области ТЗ, в которых АИИ может быть использован для их интеграции.
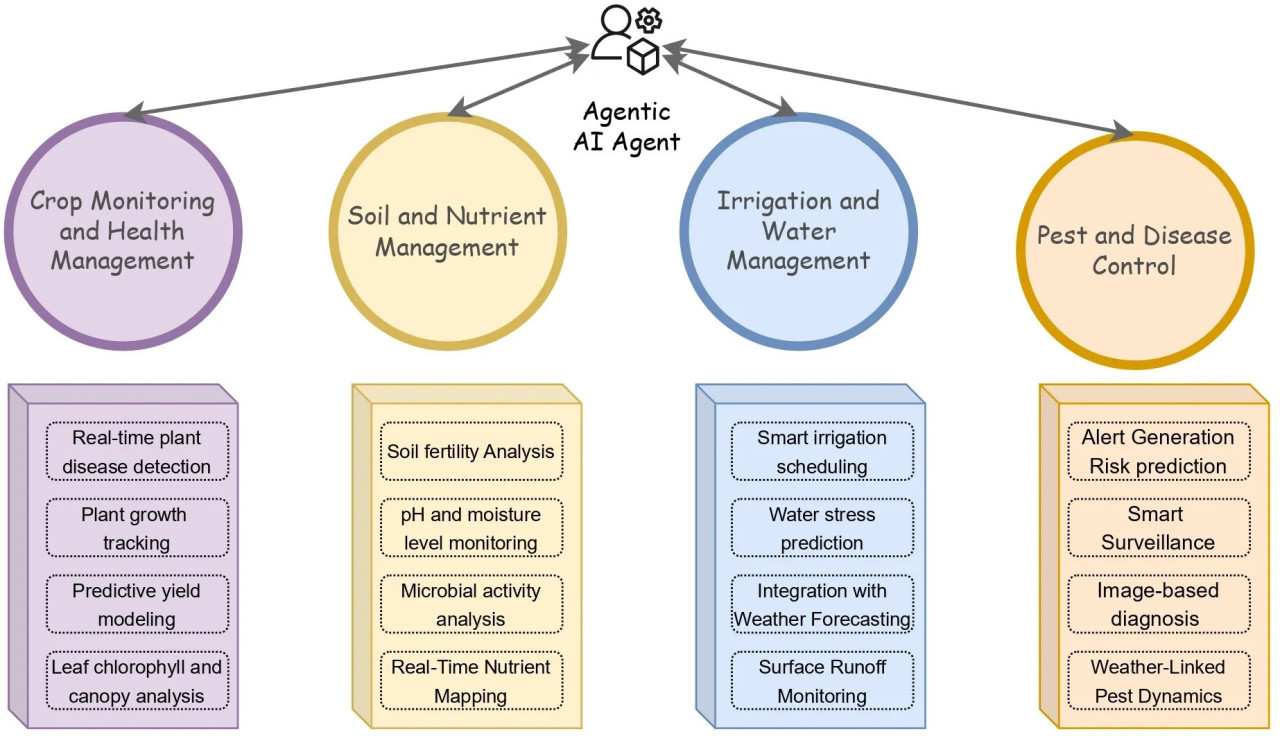
Рисунок 1 Различные области точного земледелия, которые могут быть интегрированы с технологией АИИ.
Ряд исследований применял модели глубокого обучения, такие как свёрточная нейронная сеть (CNN) (Dontha and Sri Supriyanka, 2023), DenseNet (Pillai et al., 2023), MobileNet (Zhang et al., 2024a), детекторы на основе YOLO (Dang et al., 2023) и EfficientDet (Cui et al., 2024), для идентификации болезней культур и обнаружения сорняков, демонстрируя сильную базовую производительность на курированных наборах изображений. Однако предшествующие исследования в основном сосредоточивались на изолированной разработке моделей или централизованных настройках обучения, с ограниченным вниманием к распределённому обучению, агентным структурам принятия решений или их интеграции в системы сельскохозяйственного интеллекта. Существующие работы также редко рассматривают, как модели восприятия могут функционировать в качестве компонентов в более широкой автономной, контекстно-зависимой архитектуре, способной к сотрудничеству и децентрализованному рассуждению. Данная рукопись устраняет эти пробелы, помещая разработку модели в рамки агентного ИИ и применяя федеративное обучение для поддержки распределённого интеллекта с сохранением конфиденциальности. Предлагаемый подход выходит за рамки более ранних исследований, объединяя многоуровневый агентный дизайн с эмпирической оценкой как задач классификации, так и обнаружения, тем самым демонстрируя, как агентный интеллект может быть операционализирован для реальных сельскохозяйственных применений. Ниже приведены вклады текущего исследования.
• Исследование описывает агентную структуру ИИ для точного земледелия, которая определяет различные ключевые компоненты архитектуры и то, как они интегрируются.
• Исследование представляет подробную структуру того, как АИИ может быть развёрнут в ТЗ; включён тематический пример для анализа влияния агентного ИИ в точном земледелии.
• Исследование обсуждает сильные стороны, слабости, возможности и угрозы внедрения АИИ в ТЗ.
Хотя предлагаемая структура АИИ имеет потенциал для поддержки более устойчивых методов ведения сельского хозяйства, таких как улучшенный процесс принятия решений, оптимизированное использование ресурсов и снижение потерь урожая, ожидаемые выгоды не были эмпирически подтверждены в рамках данного исследования. Настоящая работа сосредоточена на разработке модели и оценке федеративного обучения с использованием курированных наборов данных и не включает полевые измерения, связанные с урожайностью, показателями устойчивости и потреблением ресурсов. Будущие исследования будут включать реальные испытания для оценки практического воздействия управляемых АИИ систем на улучшение урожайности, эффективность использования ресурсов и более широкие результаты устойчивости.
Хотя предлагаемая агентная структура ИИ определяет архитектурные компоненты, необходимые для автономного процесса принятия решений, настоящее исследование ещё не реализует полный спектр агентных возможностей, таких как автономное формирование целей, долгосрочное планирование, декомпозиция задач на основе рассуждений или многоагентные переговоры. Вместо этого текущая работа операционализирует базовые слои, такие как восприятие, распределённое обучение и вывод, на которых могут быть построены будущие агентные поведения. Таким образом, эмпирический тематический пример следует интерпретировать как демонстрацию обеспечивающих технологий, поддерживающих агентный интеллект, а не как полную реализацию автономной агентной экосистемы.
Остальная часть рукописи организована следующим образом: раздел «Предпосылки» обсуждает различные основы АИИ в точном земледелии. Раздел 3 посвящён архитектуре и механизму работы АИИ в точном земледелии. Раздел 4 представляет SWOT-анализ технологии АИИ. Раздел 5 — заключение и направление будущих исследований.
2 Предпосылки
Архитектура АИИ разработана для обеспечения автономии, адаптивности и совместного принятия решений в сложных реальных средах, таких как фермы. В отличие от традиционных систем на основе правил, АИИ функционирует через управляемых целями агентов, которые непрерывно воспринимают, рассуждают, действуют и учатся на основе своего окружения (Portugal et al., 2024).
• Слой восприятия — это интерфейсный слой, который собирает данные в реальном времени из физической среды с помощью датчиков. Он помогает агентам оценивать ситуацию на основе динамических условий. Датчики могут быть датчиками влажности, датчиками pH почвы, датчиками солёности, камерами видеонаблюдения или спутниковыми изображениями, которые собирают данные и передают необработанные данные в когнитивный слой.
• Помимо сбора данных об окружающей среде в реальном времени, слой восприятия включает структурированный конвейер для интеграции и управления разнородными датчиками в системе АИИ. Каждое сенсорное устройство, такое как зонды мониторинга влажности почвы, датчики pH и солёности, метеостанции, камеры видеонаблюдения, спутниковые и дроновые изображения, подключается через шлюзы IoT и другие периферийные узлы, которые выполняют необходимые задачи предварительной обработки. К ним относятся удаление шума, нормализация данных, выравнивание временных меток и базовая фильтрация аномалий, ensuring that raw sensor readings are transformed into coherent and reliable data streams. Слой восприятия также включает модуль оркестрации датчиков, отвечающий за регистрацию устройств, мониторинг состояния, проверки калибровки и обнаружение неисправностей, позволяя системе проверять качество поступающих данных и запрашивать повторную выборку при необходимости. Обработанные пакеты данных передаются в когнитивный слой с использованием лёгких протоколов связи, таких как MQTT, LoRaWAN и Wi-Fi, где они объединяются с контекстной информацией из базы знаний. Через эту интегрированную структуру управления слой восприятия обеспечивает получение системой АИИ точной, достоверной и своевременной информации, тем самым улучшая качество оценки ситуации и последующего процесса принятия решений.
• База знаний — это не просто место для хранения информации; это также структурированная сущность, которая может развиваться в информационный центр, помогающий всем агентам в системе АИИ думать и принимать решения. Её внутренняя структура обычно имеет три части: доменная онтология, которая кодирует агрономические концепции, такие как типы культур, атрибуты почвы, профили болезней, потребности в питательных веществах и погодные закономерности; пространственно-временная база данных, которая хранит исторические полевые измерения, журналы датчиков и записи роста культур; и слой правил и политик, который содержит агрономические руководства, пороговые значения и операционные ограничения, установленные экспертами в области и изученные из прошлых взаимодействий. Агенты могут получать доступ к базе знаний через стандартизированные интерфейсы запросов, такие как вызовы API и механизмы рассуждений на основе онтологий. Эти механизмы позволяют агентам находить информацию, соответствующую текущей задаче, с учётом контекста. База знаний постоянно обновляется двумя способами: во-первых, путём автоматического получения обработанных данных датчиков из слоя восприятия, и, во-вторых, через обратную связь, которую агенты предоставляют после выполнения действий. Этот динамический цикл обновления гарантирует, что база знаний остаётся актуальной с учётом меняющихся полевых условий, что позволяет агентам улучшать свои решения и менять стратегии с течением времени. База знаний является когнитивным стержнем системы АИИ, поскольку она структурирована и интерактивна. Она даёт агентам надёжный, контекстно-зависимый сельскохозяйственный интеллект, который они могут использовать для принятия решений.
• Когнитивный слой — это часть системы АИИ, которая принимает решения. Каждый агент использует текущее состояние окружающей среды для обработки информации, постановки целей, составления планов и выполнения действий. Он использует адаптивные стратегии и алгоритмы рассуждений для анализа вариантов и выбора наилучших. Он помогает определять такие вещи, как полив, избавление от вредителей и управление питательными веществами.
• Слой приведения в действие отвечает за выполнение задач, которые решили агенты. Он преобразует цифровые команды в действия в реальном мире на ферме. Он подключается к реальным устройствам, таким как дроны, системы орошения, опрыскиватели и автономные машины, для выполнения таких действий, как полив, удобрение и борьба с вредителями с идеальной синхронизацией и точностью.
• Слой связи обеспечивает бесперебойное взаимодействие и координацию между несколькими агентами, устройствами и системами в среде точного земледелия. Он обеспечивает обмен данными в реальном времени, синхронизацию решений и совместное решение проблем, позволяя агентам эффективно работать вместе над такими задачами, как планирование орошения и реагирование на вспышки вредителей.
Соответствующая блочная диаграмма со всеми основными компонентами модели АИИ представлена на рисунке 2.
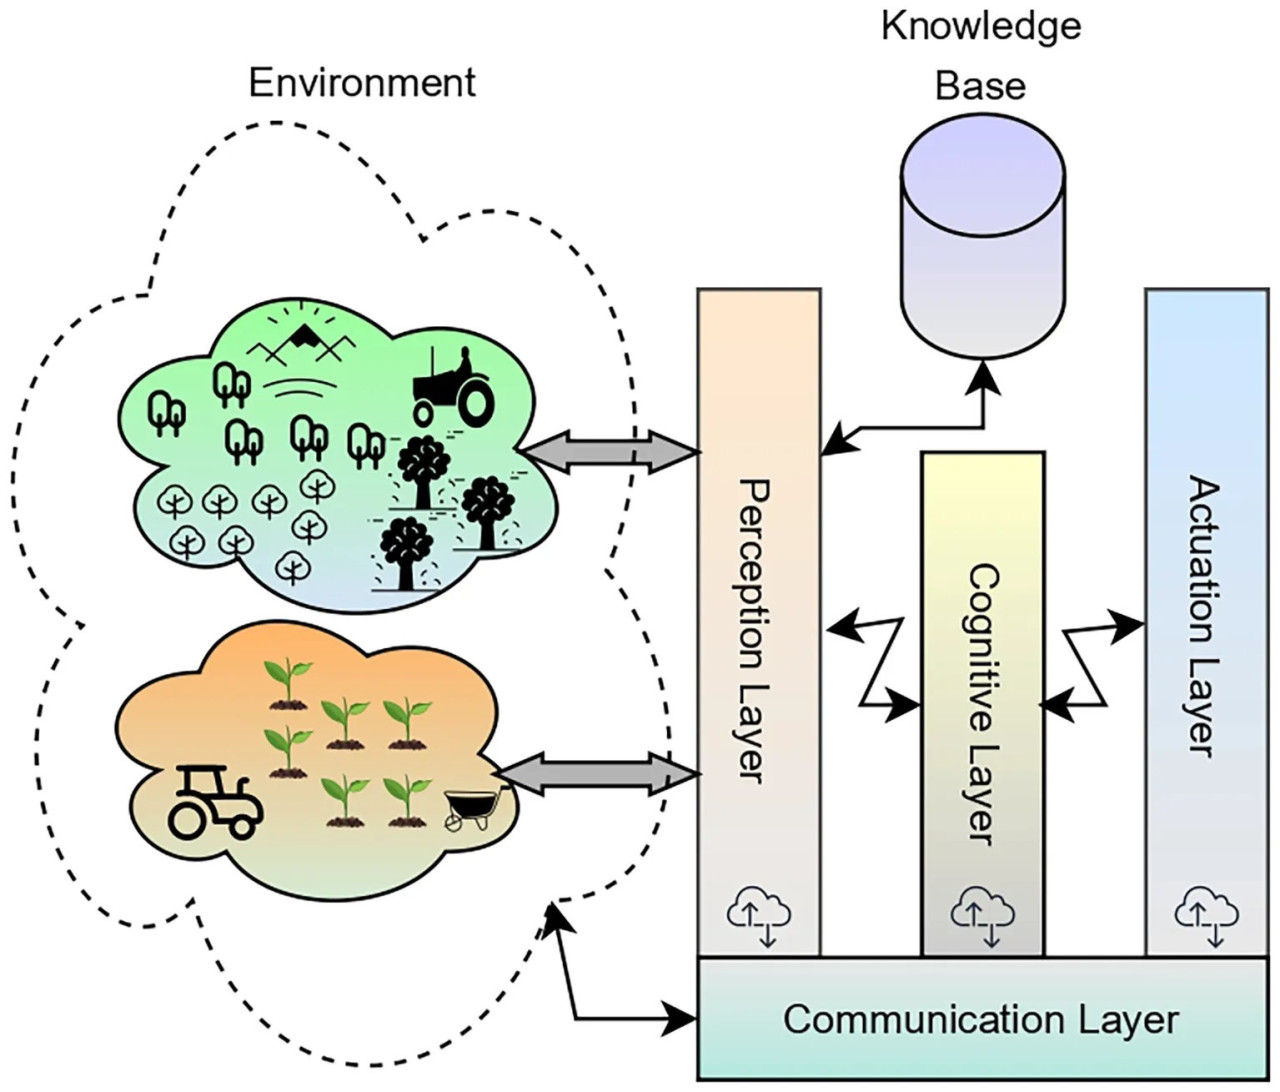
Рисунок 2 Изображение, представляющее различные компоненты модели АИИ в точном земледелии.
2.1 Процесс обучения в АИИ
Процесс обучения в среде АИИ происходит через непрерывное взаимодействие с окружающей средой, где каждый агент наблюдает, действует и учится на результатах своих решений. Агенты начинают со сбора данных в реальном времени через датчики, устройства формирования изображений и другие устройства ввода (Pati, 2025). На основе этих данных они принимают автономные решения, такие как корректировка орошения, рекомендации по удобрениям или подача сигналов тревоги о вредителях. Затем они отслеживают результаты этих действий. Этот цикл обратной связи позволяет агентам оценивать свои выборы и сохранять опыт для будущего использования (Hughes et al., 2025).
В точном земледелии процесс обучения внутри агентов АИИ операционализируется через хорошо зарекомендовавшие себя алгоритмы обучения, которые обеспечивают непрерывную адаптацию к полевым условиям. Обучение с подкреплением (RL) (Khosravi et al., 2025), например, обычно реализуется с использованием таких алгоритмов, как Q-Learning, Deep Q-Networks (DQN) или Proximal Policy Optimization (PPO), для оптимизации таких задач, как планирование орошения, управление питательными веществами и вмешательство при вредителях. Агент орошения может использовать Q-Learning для определения оптимальных интервалов полива, получая вознаграждение за поддержание влажности почвы в целевых порогах при минимизации использования воды. Аналогично, агент здоровья культур, оснащённый DQN, может научиться обнаруживать ранние индикаторы стресса на мультиспектральных изображениях, улучшая свою диагностическую точность с течением времени. Помимо RL, модели обучения с учителем поддерживают задачи восприятия, в то время как перенос обучения и экспериментальное обучение позволяют агентам уточнять точность обнаружения в различных полевых условиях. Эти алгоритмы работают в цикле обратной связи восприятия, действия и обучения, где агенты обновляют свои политики на основе результатов окружающей среды и долгосрочных вознаграждений. Интегрируя эти методы обучения, системы АИИ становятся способными к автономной оптимизации, позволяя операциям ТЗ динамически адаптироваться к потребностям культур и изменчивости окружающей среды. Соответствующий алгоритм представлен в алгоритме 1.
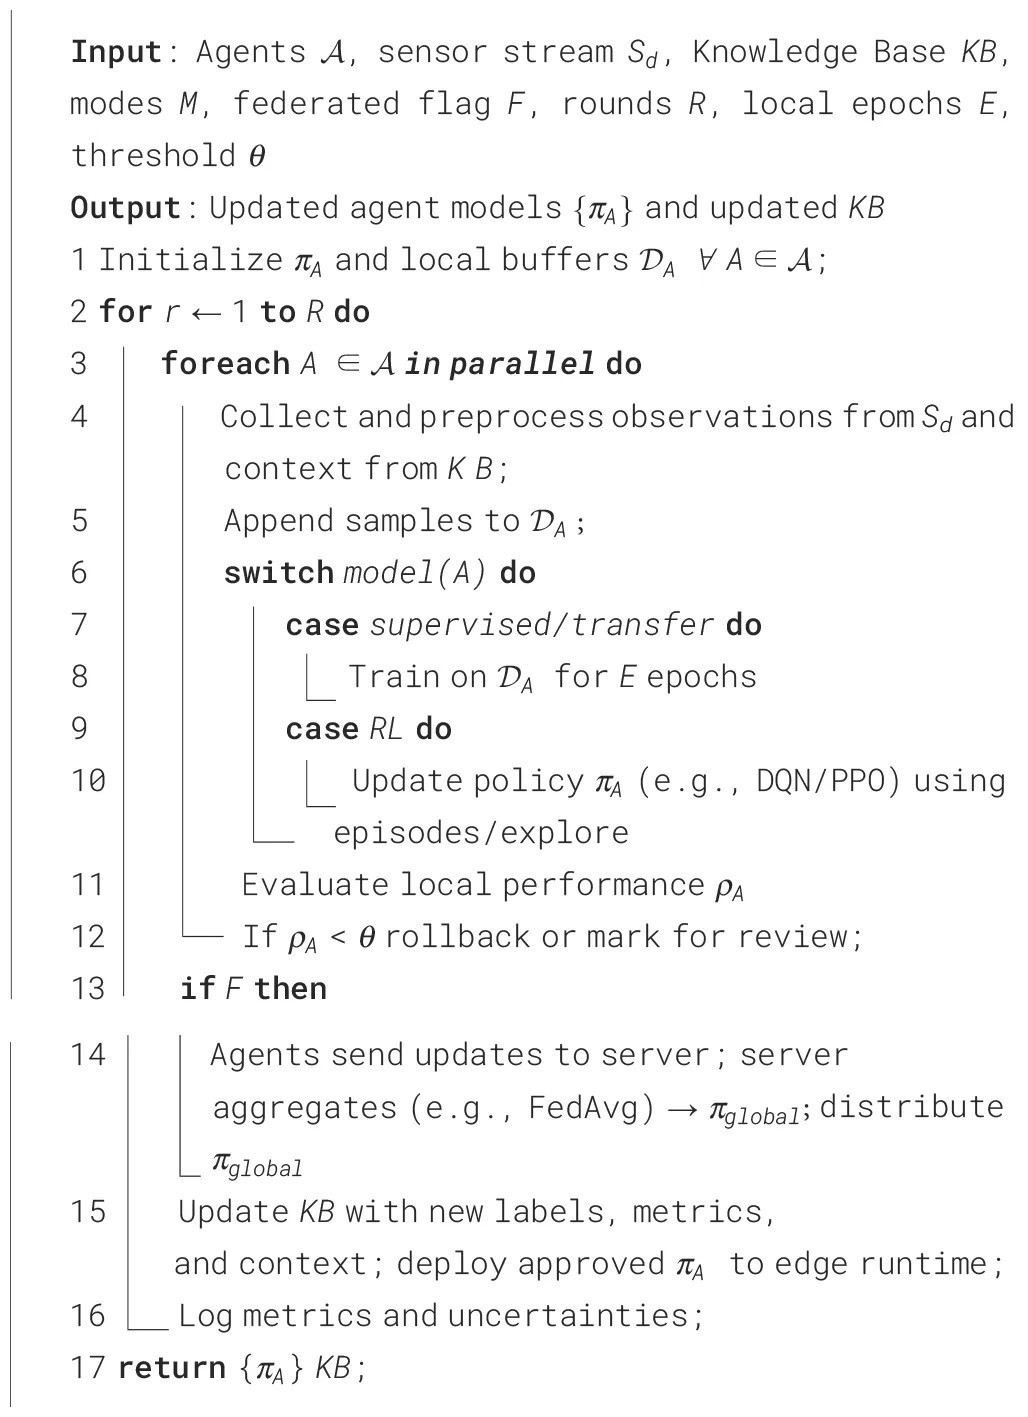
Алгоритм 1 Краткий процесс обучения в агентном ИИ.
3 Механизм работы АИИ в точном земледелии
В текущем разделе представлены механизмы работы и процедуры развёртывания модели АИИ в ТЗ. Три слоя модели АИИ, которые включают слой восприятия, когнитивный слой и слой приведения в действие, исключительно важны для наблюдения за окружающей средой, анализа контекста и принятия решения о ситуации. Действие выполняется на основе принятого решения. Связь между слоем восприятия и когнитивным слоем показана с помощью следующего алгоритма 2 и соответствующей диаграммы на рисунке 3.
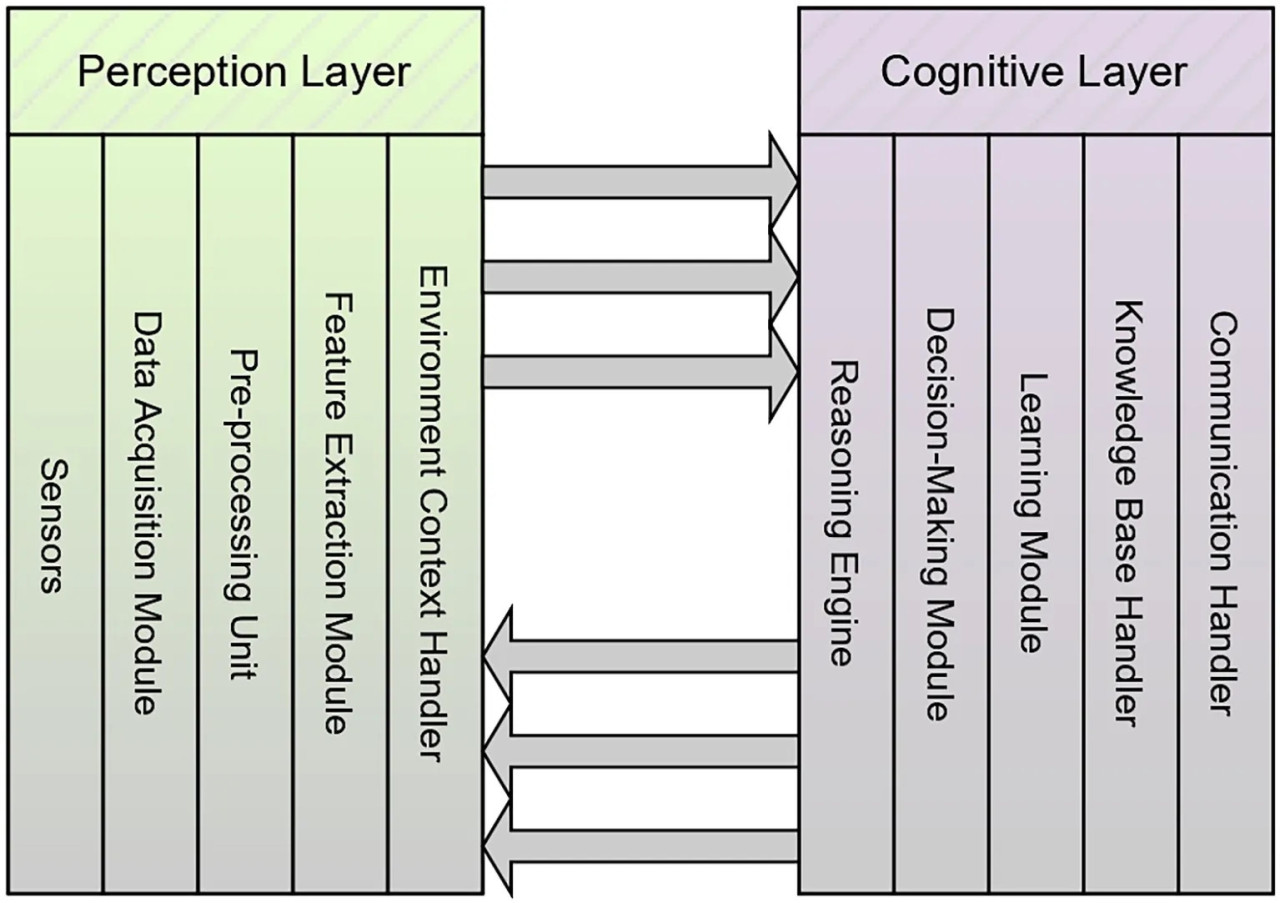
Рисунок 3 Изображение, представляющее связь между слоем восприятия и когнитивным слоем.
Рисунок 3 обеспечивает визуальную интерпретацию рабочего процесса, описанного в алгоритме 2, иллюстрируя, как данные проходят через слой восприятия, чтобы достичь когнитивного слоя. Алгоритм описывает процедуру, которая включает сбор данных, предварительную обработку, идентификацию событий и генерацию запроса на решение. На рисунке эти взаимодействия представлены как интегрированный поток информации от различных датчиков в единый модуль восприятия. На этой диаграмме выходы датчиков сходятся в слое восприятия, где происходит контекстная фильтрация и запуск событий, отражая логику алгоритма для определения того, когда данные превышают определённые пороги и требуют эскалации. Стрелки, ведущие от слоя восприятия к когнитивному слою, визуально представляют передачу запроса на решение, описанного в алгоритме, показывая, как обработанные данные датчиков становятся структурированными входными данными для рассуждений более высокого уровня в системе АИИ.
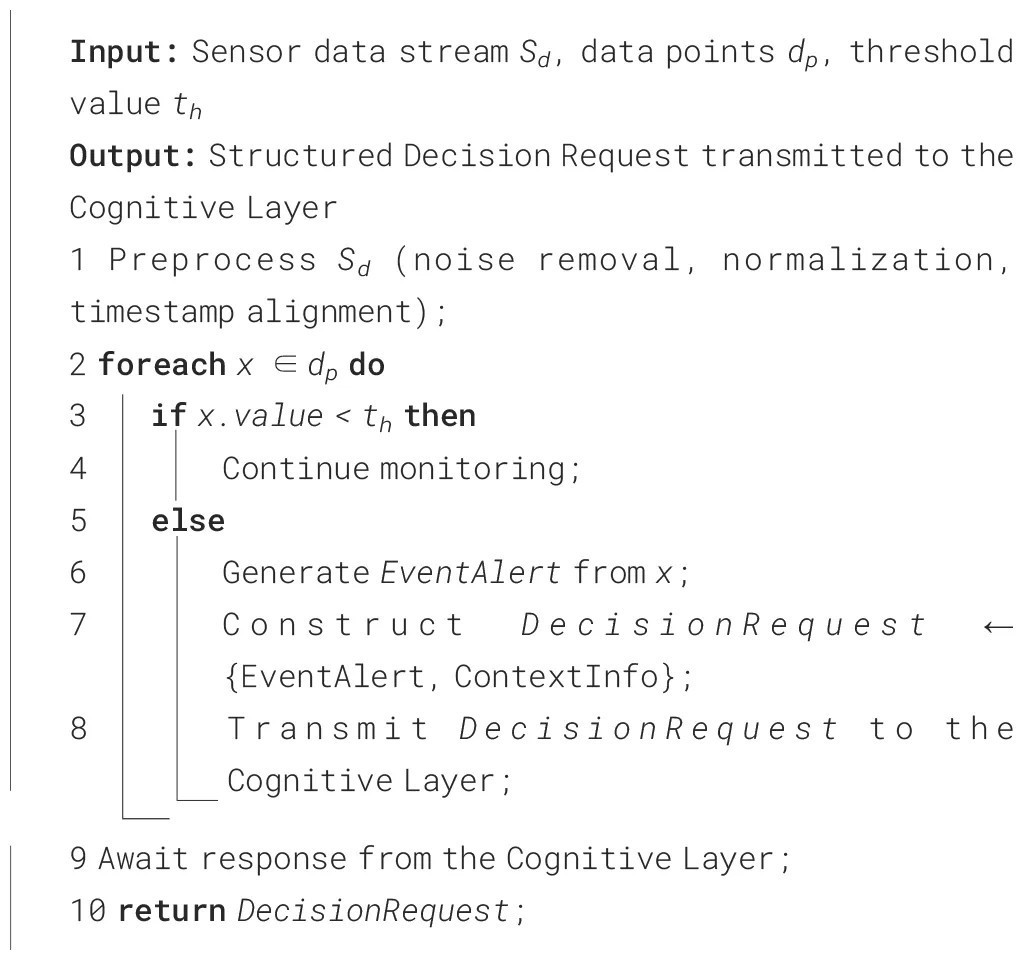
Алгоритм 2 Связь между слоем восприятия и когнитивным слоем.
Связь между когнитивным слоем и слоем приведения в действие важна для реализации действий в окружающей среде для решений, принятых в когнитивном слое. Слой приведения в действие будет выполнять действия для всех решений, принятых на основе контекстной информации. Соответствующий алгоритм представлен в алгоритме 3, а соответствующая схема представлена на рисунке 4. Рисунок 4 дополняет алгоритм 3, визуально изображая, как когнитивный слой интерпретирует входящие запросы на решение и преобразует их в исполняемые действия в среде фермы. Алгоритм описывает процессы когнитивного слоя: рассуждение, выбор стратегии, генерацию команд действий и обработку обратной связи, а на рисунке эти элементы представлены как взаимосвязанные компоненты. Когнитивный слой на диаграмме показан анализирующим контекстную информацию и выдающим команды слою приведения в действие через направленные потоки, отражая механизм алгоритма для выбора соответствующих ответов. Обратный путь от слоя приведения в действие обратно к когнитивному слою на рисунке соответствует циклу обновления обратной связи алгоритма, подчёркивая, как результаты выполнения реинтегрируются в базу знаний для уточнения будущего принятия решений. Вместе диаграмма и алгоритм обеспечивают как процедурную, так и структурную перспективы взаимодействий, которые движут автономным действием в рамках АИИ.
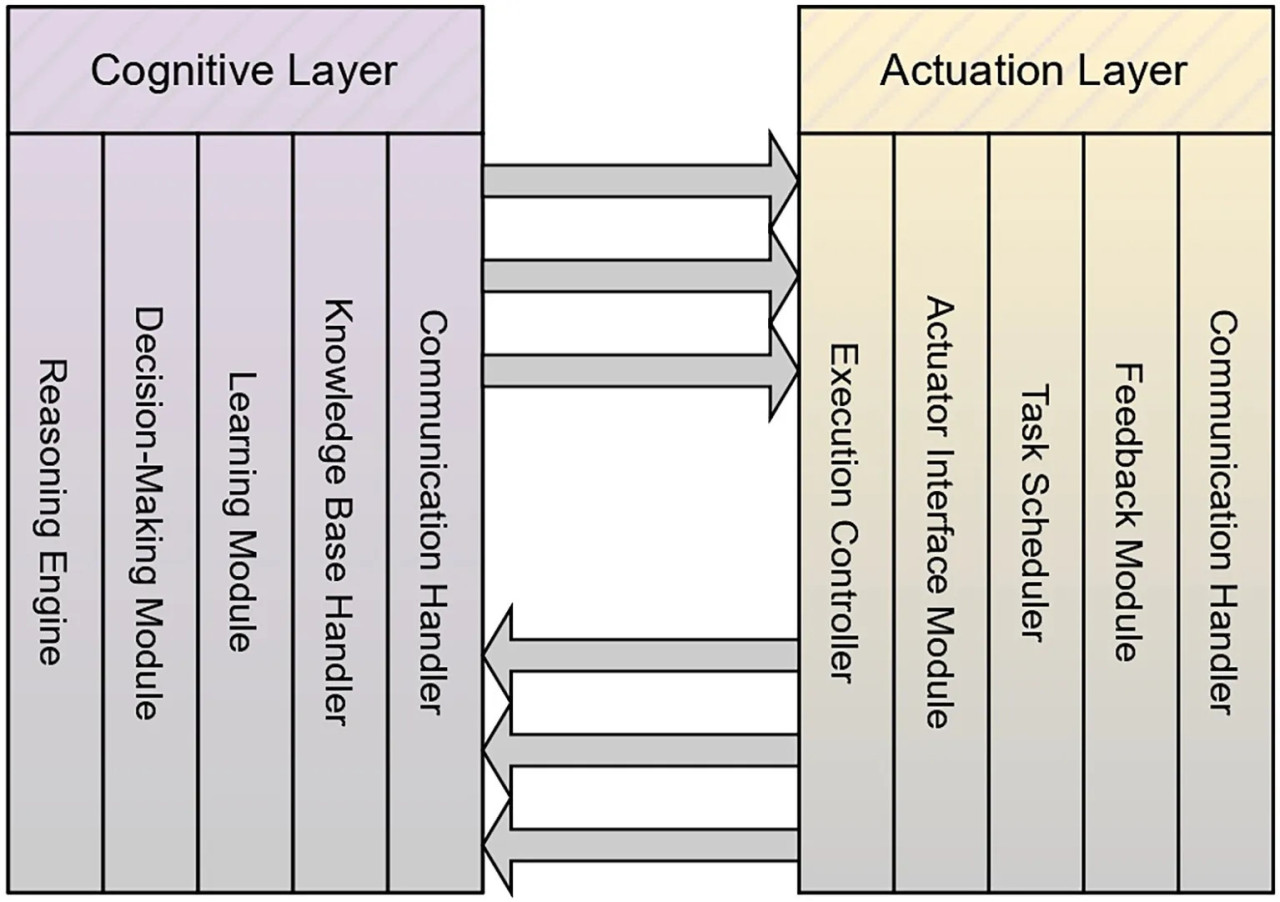
Рисунок 4 Изображение, представляющее связь между когнитивным слоем и слоем приведения в действие.
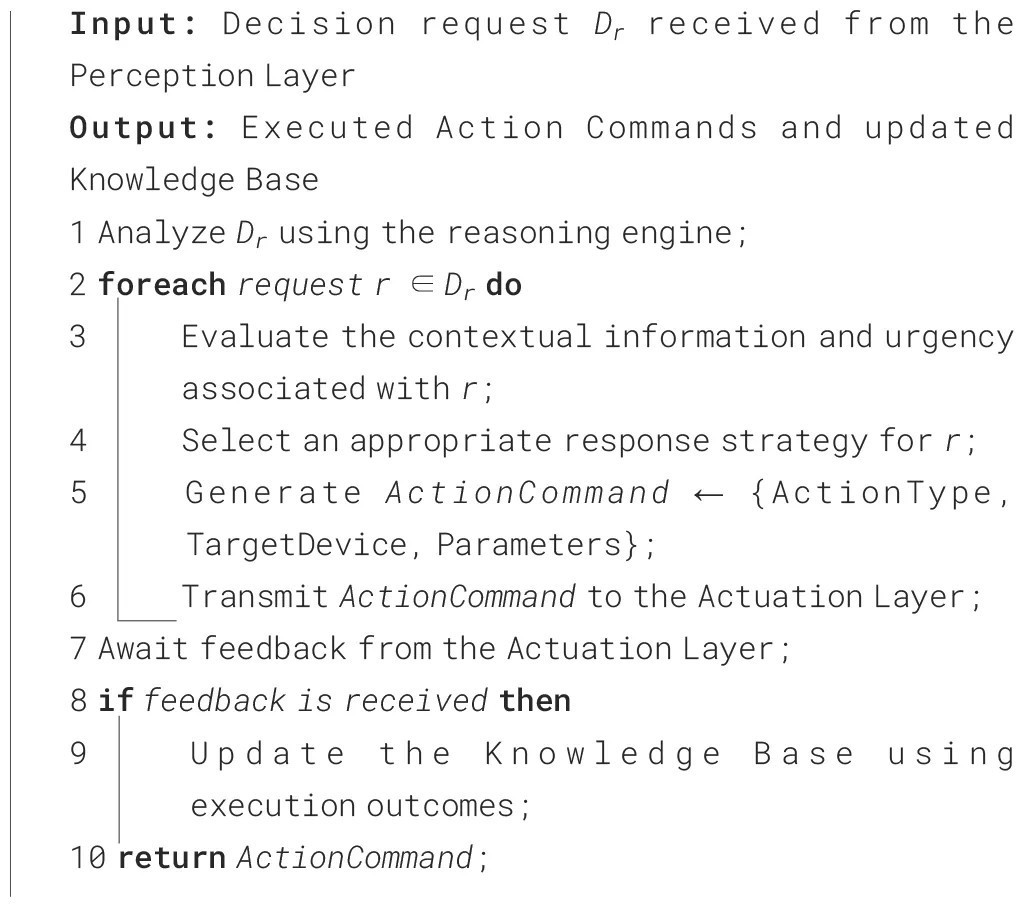
Алгоритм 3 Связь между когнитивным слоем и слоем приведения в действие.
Из вышеприведённой схемы связи модели АИИ видно, что когнитивный слой имеет решающее значение для восприятия, анализа и инициирования действий в среде АИИ. Механизм работы модели АИИ объясняется с использованием развёртывания АИИ в ТЗ, представленного через тематический пример.
3.1 Агенты в точном земледелии
В среде ТЗ будет несколько агентов, которые одновременно работают в сотрудничестве друг с другом для принятия обоснованных решений. Некоторые из интеллектуальных агентов включают агента орошения, агента питательных веществ, агента борьбы с вредителями и агента здоровья культур, которые будут развёрнуты на ферме среднего размера для мониторинга условий окружающей среды, принятия обоснованных решений и координации своевременных действий (Nisa et al., 2025). Эти агенты будут улучшать урожайность, оптимизировать использование ресурсов и обеспечивать более быстрые ответы на меняющиеся полевые условия через непрерывное сотрудничество агентов. Изображение, представляющее культуры, датчики и базовые станции для сбора данных, связанных с культурами, представлено на рисунке 5. Развёртывание АИИ в ТЗ будет включать следующих агентов.
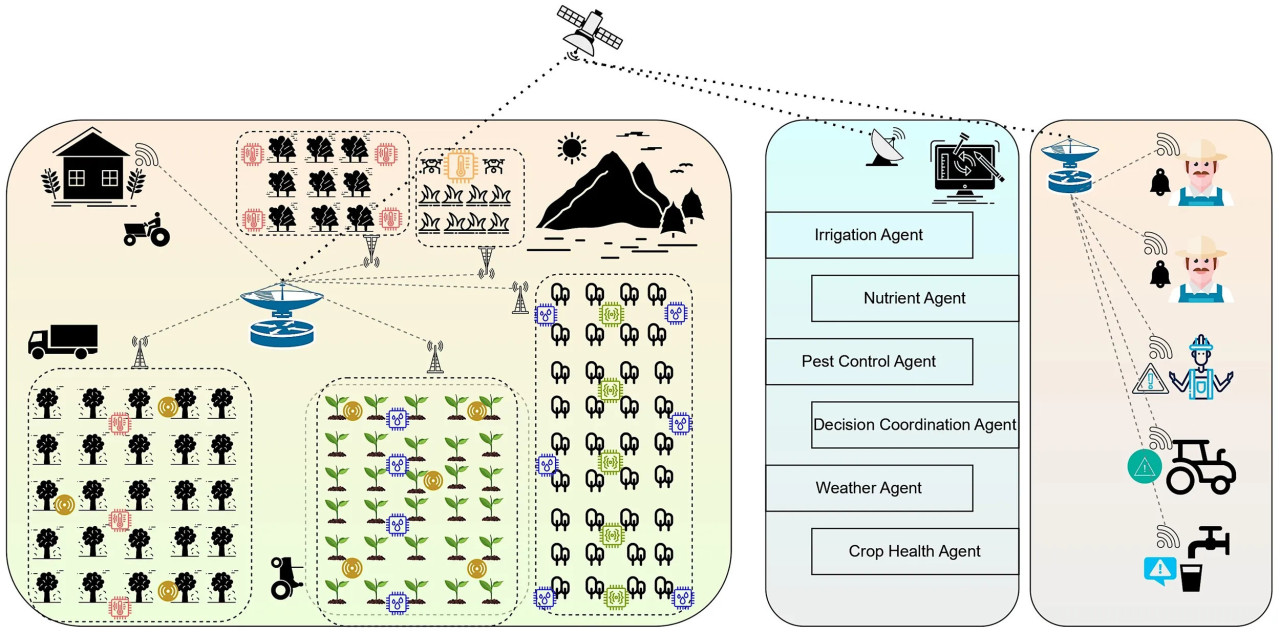
Рисунок 5 Изображение, представляющее связь между когнитивным слоем и слоем приведения в действие.
• Агент орошения в ТЗ отвечает за непрерывный мониторинг содержания влаги в почве, погодных условий и потребностей культур в воде для оптимизации графиков орошения. Он помогает принимать интеллектуальные решения о том, когда, где и сколько воды применять, обеспечивая эффективное использование воды и тем самым способствуя здоровому росту культур.
• Агент питательных веществ отвечает за оценку питательных веществ почвы и отслеживание стадий роста культур и факторов окружающей среды для определения оптимального времени и количества внесения питательных веществ. Он обеспечивает сбалансированное удобрение, улучшая здоровье культур при минимизации отходов ресурсов и воздействия на окружающую среду.
• Агент борьбы с вредителями обнаруживает признаки активности вредителей, используя данные, изображения с датчиков и понимание экологических закономерностей для определения соответствующих действий по контролю вспышек. Он обеспечивает своевременное и целенаправленное применение пестицидов, снижая ущерб культурам и минимизируя использование химикатов в этом процессе.
• Агент координации решений управляет синхронизацией между различными агентами, такими как агенты орошения, питательных веществ и борьбы с вредителями, для обеспечения единого и бесконфликтного процесса принятия решений. Он также помогает расставлять приоритеты действий и поддерживать согласованность всех сельскохозяйственных операций, выполняемых для лучшего управления культурами.
• Агент погоды собирает и анализирует метеорологические данные в реальном времени для прогнозирования погодных закономерностей, которые могут повлиять на сельскохозяйственную деятельность и рост культур. Он отправляет своевременные оповещения и рекомендации другим агентам, помогая оптимизировать решения, связанные с орошением и удобрением, на основе предстоящих погодных условий.
• Агент здоровья культур будет непрерывно отслеживать состояние растений, используя данные датчиков, изображения и закономерности роста для обнаружения признаков стресса или дефицита питательных веществ. Он предоставляет своевременную информацию и рекомендации другим агентам, что позволяет раннее вмешательство и способствует лучшему развитию культур.
Все эти агенты будут работать синхронно и оповещать фермы и автоматизированных агентов для оперативного реагирования действиями, такими как полив, удобрение или борьба с вредителями, что приведёт к более эффективному и проактивному управлению фермой в своевременном порядке.
4 Тематический пример
Этот тематический пример исследует практическое применение агентного ИИ в реальной среде ТЗ. Важно уточнить, что реализованные модели в тематическом примере служат в первую очередь модулями восприятия и вывода в рамках более широкой агентной архитектуры. Они обеспечивают essential building blocks — классификацию, обнаружение и федеративную агрегацию, — из которых в будущих расширениях могут возникнуть агентные возможности более высокого порядка, такие как самонаправленное планирование, генерация целей и координированное многоагентное рассуждение. Поэтому тематический пример представлен не как полная демонстрация автономного агентного поведения, а скорее как подтверждение концепции, иллюстрирующее, как интеллект уровня восприятия интегрируется в более широкую структуру АИИ. В текущем исследовании тематический пример выполняется с четырьмя агентами, развёрнутыми в среде ФО (Dembani et al., 2025), где два локальных агента назначены для выполнения обнаружения болезней по листу, а также два агента для выполнения обнаружения сорняков на сельскохозяйственном угодье. Тематический пример оценивается на культуре томата для диагностики аномалий и своевременного вмешательства. Детали локальных моделей, используемых в текущем исследовании, представлены в таблице 1. Сравнение ФО с другими технологиями, такими как периферийные вычисления (Pintus et al., 2025) и туманные вычисления (Boukhali et al., 2025), представлено в таблице 2.
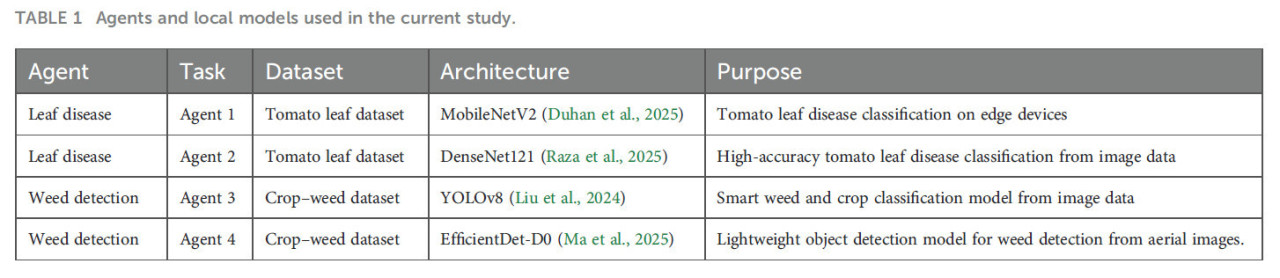
Таблица 1 Агенты и локальные модели, используемые в текущем исследовании.
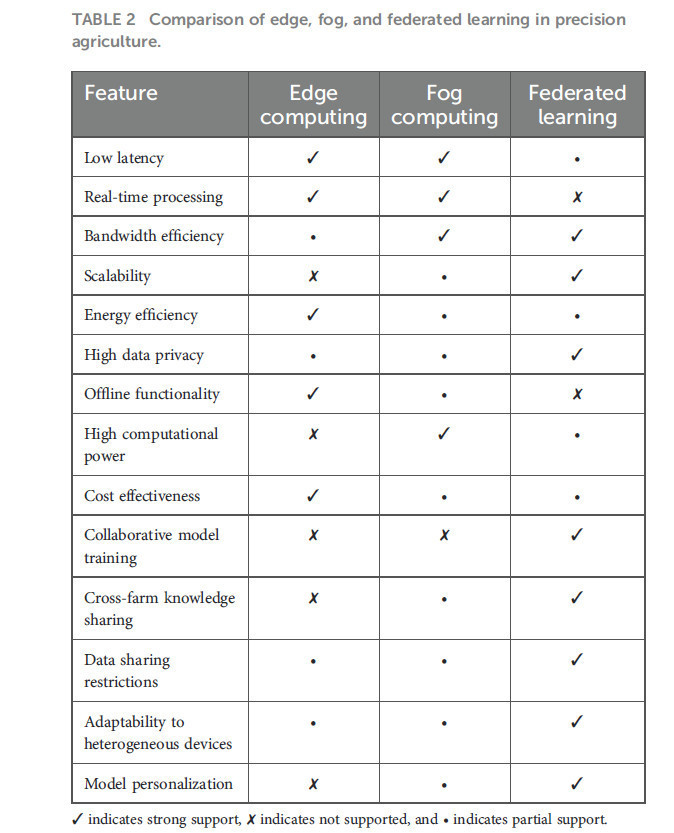
Таблица 2 Сравнение периферийных, туманных и федеративных вычислений в точном земледелии.
✓ указывает на сильную поддержку, ✗ указывает на отсутствие поддержки, • указывает на частичную поддержку.
Наборы данных, выбранные для тематического примера, были выбраны потому, что они представляют распространённые, высокозначимые проблемы, часто встречающиеся в реальных системах точного земледелия. Набор данных о болезнях листьев томата включает разнообразные визуальные условия, несколько категорий болезней и variations in lighting, leaf orientation, and background noise, closely mirroring field environments where imaging conditions are rarely uniform. Это делает его подходящим для оценки устойчивости агентов классификации, предназначенных для полевого мониторинга болезней. Аналогично, набор данных о сорняках и культурах отражает практические сельскохозяйственные сценарии, включая изображения, снятые с реальных сельскохозяйственных участков со смешанным распределением культур и сорняков, неравномерными закономерностями роста сорняков и неоднородными текстурами почвы. Эти характеристики имитируют визуальную сложность, с которой сталкиваются агенты обнаружения сорняков, развёрнутые на дронах или наземных роботах. Вместе эти наборы данных обеспечивают реалистичный基准 для тестирования возможностей восприятия и обучения системы АИИ, ensuring that the findings generalize beyond controlled laboratory conditions and remain applicable to operational PA settings.
Тематический пример представляет фундаментальные компоненты обучения агентной системы, а не полную демонстрацию автономного агентства. Реализованные модели обеспечивают возможности восприятия и вывода, на которых будут построены будущие агентные поведения. Реализованные модели в первую очередь предоставляют возможности восприятия и вывода, такие как локальная поддержка принятия решений через классификацию, обнаружение и федеративное обучение, которые служат essential building blocks для более продвинутых агентных поведений. Эти компоненты устанавливают информационную и вычислительную базовую структуру, на которой могут быть разработаны будущие расширения, включая автономное формирование целей, многоагентную координацию, планирование и самонаправленную адаптацию.
4.1 Описание набора данных
Текущее исследование использовало два различных набора данных: один для прогнозирования болезней листьев, а другой для обнаружения сорняков на сельскохозяйственном угодье. Детали набора данных перечислены ниже.
4.1.1 Набор данных 1
Первый набор данных соответствует набору данных, связанных с болезнями листьев, то есть набору данных о листьях томата (Ashish Motwani, 2025), который является открытым набором данных из Kaggle. Набор данных представляет собой открыто доступный набор данных с 32 534 образцами изображений по 11 классам. Набор данных состоит из различных типов болезней листьев, которые включают позднюю гниль с 3 905 образцами, септориозную пятнистость листьев с 3 628 образцами, бактериальную пятнистость с 3 558 образцами, плесень листьев с 3 493 образцами, раннюю гниль с 3 098 образцами, вирус мозаики томата с 2 737 образцами, вирус желтухи листьев томата с 2 537 образцами, целевую пятнистость с 2 284 образцами, паутинных клещей (двупятнистых паутинных клещей) с 2 182 образцами и мучнистую росу с 1 256 образцами, а остальные 3 856 образцов — это здоровые листья. Все изображения в формате JPEG, и каждое изображение имеет размер 256 × 256. Образцы набора данных показаны на рисунке 6. Количество образцов в наборе данных, используемых для обучения и валидации, представлено в таблице 3. Тестовые образцы получены из образцов валидации с соотношением 50%.
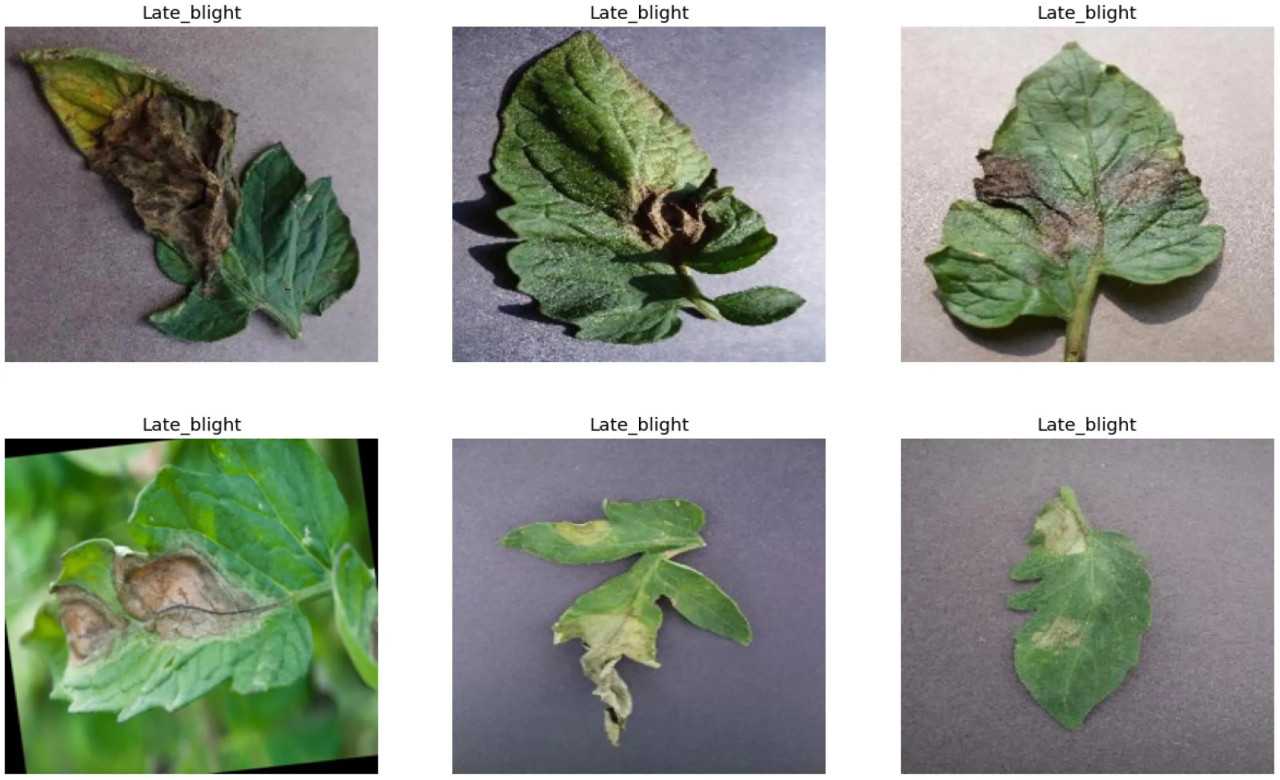
Рисунок 6 Образцы изображений в наборе данных для обнаружения болезней листьев растений.
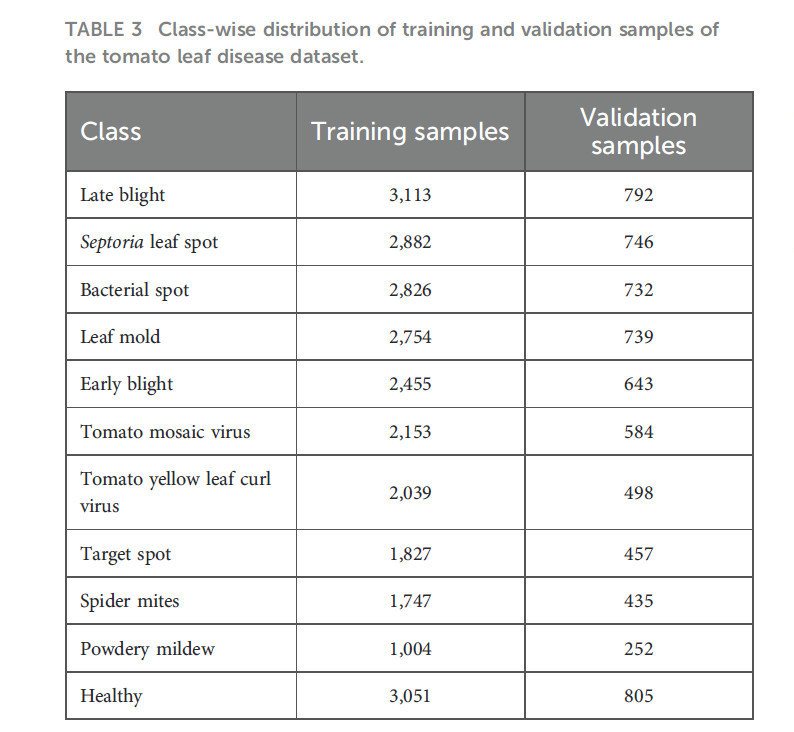
Таблица 3 Распределение по классам обучающих и валидационных образцов набора данных о болезнях листьев томата.
4.1.2 Набор данных 2
Второй набор данных соответствует набору данных для обнаружения сорняков, то есть набору изображений WeedCrop (Sudars et al., 2020), который является открытым набором данных из Kaggle. Набор данных состоит из 2 822 изображений как класса культур, так и класса сорняков (Shanawad, 2025), из которых 2 469 образцов используются для обучения модели, 235 образцов используются для валидации и 118 образцов используются для тестирования. Разделение образцов данных поставляется вместе с набором данных, и в текущем исследовании не используется какая-либо конкретная стратегия для разделения набора данных. Набор данных изображений дополнен поворотом, сдвигом и случайной корректировкой яркости. Изображения получены от шести видов продовольственных культур и восьми видов сорняков. Изображения различаются по размеру и имеют формат JPEG. Образцы изображений набора данных WeedCrop представлены на рисунке 7.
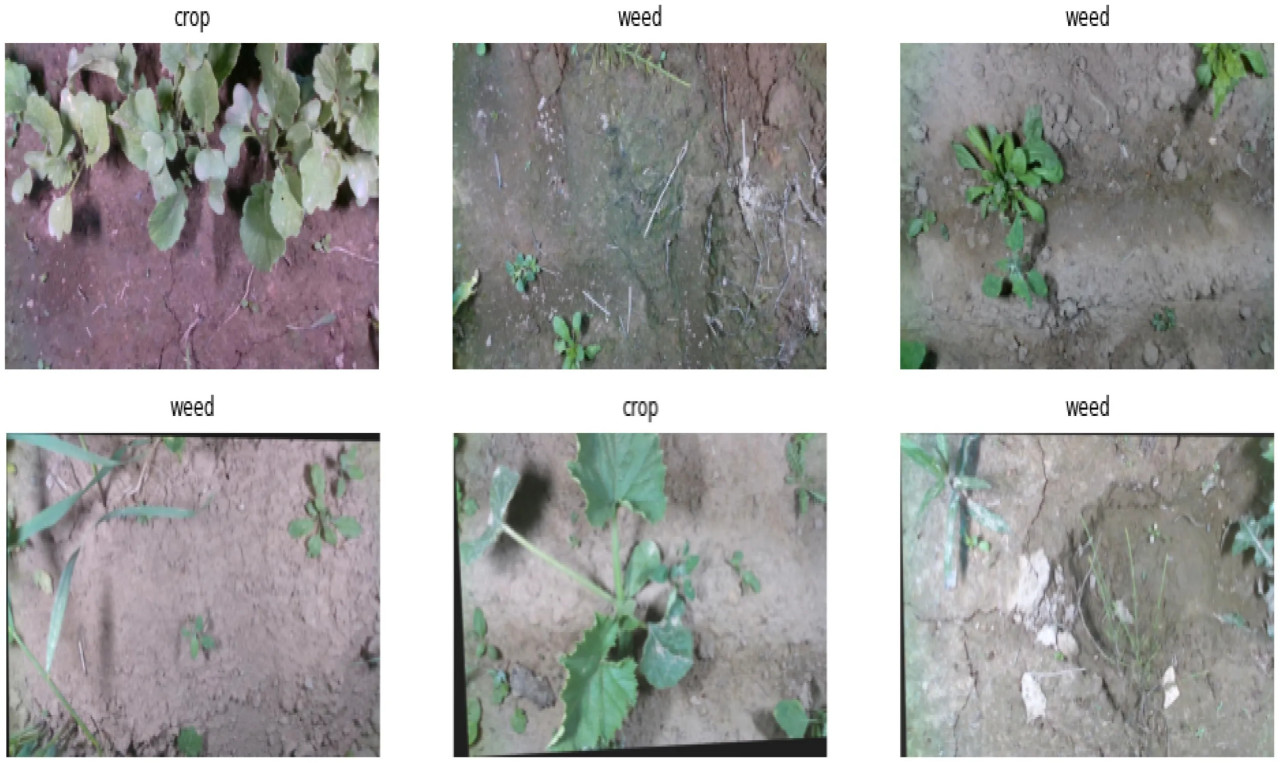
Рисунок 7 Образцы изображений из набора данных WeedCrop.
Для обеспечения целостности и надёжности экспериментальных результатов были приняты необходимые меры для предотвращения утечки данных. Набор данных был разделён на обучающую, валидационную и тестовую подвыборки с использованием стратифицированных непересекающихся разделений, и все этапы предварительной обработки выполнялись только на обучающих образцах. Кроме того, в настройке федеративного обучения каждый клиент получил отдельные разделы, ensuring that no image overlapping has occurred. Эти шаги гарантируют, что сообщаемая производительность модели является подходящей мерой её способности обобщать данные.
4.2 Гиперпараметры и экспериментальные настройки
В текущем разделе представлены гиперпараметры, рассматриваемые в каждой локальной модели. Настройка гиперпараметров не выполняется в текущем исследовании, и параметры определяются на основе настроек по умолчанию, используемых с каждой из моделей. Детали гиперпараметров, используемых в каждой модели, представлены в таблице 4.
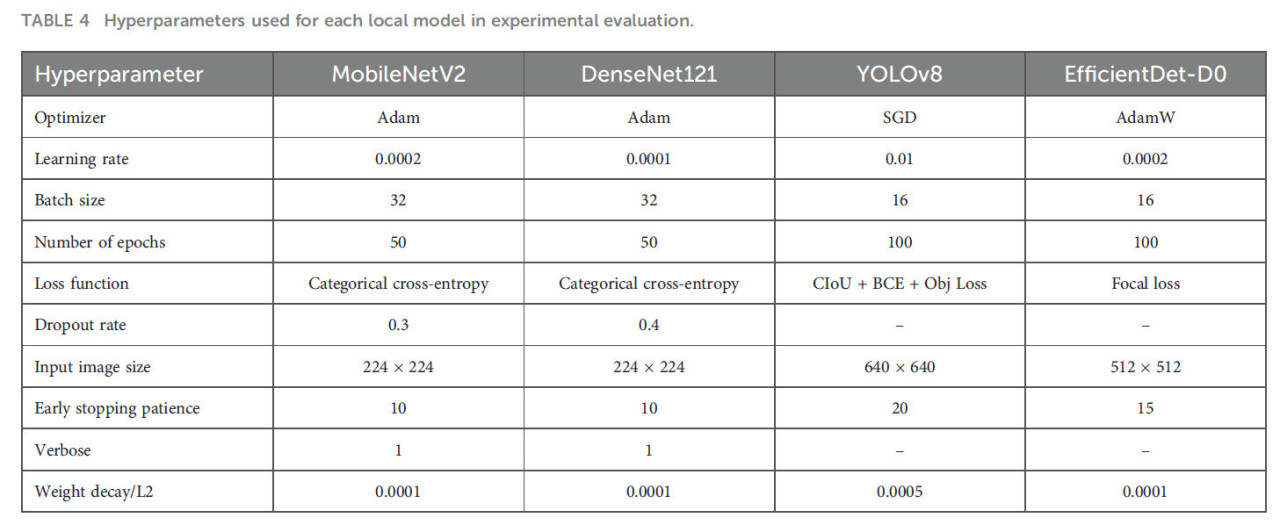
Таблица 4 Гиперпараметры, используемые для каждой локальной модели в экспериментальной оценке.
Предложенная модель была экспериментально проверена в удалённой облачной среде с использованием Google Colab с включённым ускорением GPU. Экспериментальная установка включала GPU NVIDIA Tesla T4, 16 ГБ оперативной памяти и среду выполнения с Python 3.10. Настройка федеративного обучения была смоделирована путём разделения набора данных на несколько непересекающихся подмножеств, представляющих независимых клиентов. Каждый клиент выполнял локальное обучение в течение фиксированного числа эпох, используя назначенные ему данные, после чего локально обновлённые веса безопасно агрегировались на сервере с использованием алгоритма федеративного усреднения (FedAvg) (Xing et al., 2022). Настройка ФО в этом исследовании была разработана для отражения реалистичных распределённых сельскохозяйственных сред, где источники данных естественно различаются. В текущем исследовании глобальная модель построена из четырёх подключённых локальных моделей. Детали конфигурации модели ФО обсуждаются в таблице 5.
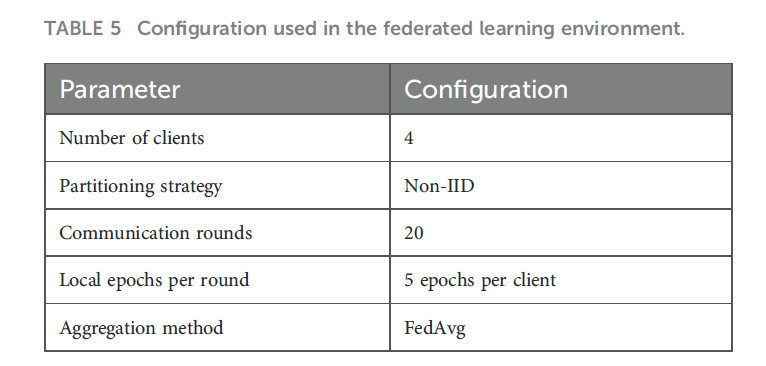
Таблица 5 Конфигурация, используемая в среде федеративного обучения.
4.3 Глобальная модель
В настройках ФО глобальная модель не обучается напрямую на централизованных данных; вместо этого она итеративно строится через агрегацию параметров модели от распределённых клиентских устройств. Каждый клиент поддерживает идентичную архитектуру модели с двумя головами, где одна посвящена классификации болезней листьев, а другая — обнаружению сорняков. Во время каждого раунда федеративной связи клиенты выполняют локальное обучение, используя свои частные непересекающиеся разделы данных, обновляя как общий извлекатель признаков, так и головы, специфичные для задачи.
Глобальная модель использует многофункциональную архитектуру, в которой общий свёрточный магистральный блок на основе DenseNet121 используется для извлечения низкоуровневых и среднеуровневых визуальных признаков, relevant to both disease classification and weed detection tasks. DenseNet121 был выбран благодаря своим плотно связанным слоям, которые облегчают сильное повторное использование признаков и эффективное распространение градиента, позволяя модели изучать богатые представления даже с разнородными клиентскими данными. Поверх этого общего магистрального блока интегрированы две головы, специфичные для задач. Голова классификации состоит из слоя глобального среднего пулинга, за которым следуют полносвязные слои и выходной слой softmax для прогнозирования 11 категорий болезней, оптимизированный с использованием потери категориальной кросс-энтропии (CCE). Голова обнаружения, вдохновлённая дизайном YOLOv8, включает свёрточные слои прогнозирования, которые генерируют координаты ограничивающих рамок, оценки объектности и вероятности классов с использованием потерь на основе полного пересечения над объединением (CIoU) и бинарной кросс-энтропии (BCE). Эти отдельные слои в архитектуре позволяют магистральному блоку изучать обобщённые визуальные паттерны из нескольких задач, в то время как каждая голова сосредотачивается на специализированных целях, требуемых для её области. Агрегируя обновления признаков от распределённых клиентов через федеративное усреднение, глобальная модель получает выгоду от разнообразных полевых паттернов, что приводит к улучшенной обобщаемости и повышенной производительности как в задачах классификации, так и обнаружения.
После завершения локального обучения на центральный сервер передаются только обновлённые веса модели и значения смещения — необработанные данные никогда не покидают клиентов. Затем сервер применяет алгоритм FedAvg, который вычисляет взвешенное среднее обновлений клиентов на основе размера набора данных каждого клиента. Этот агрегированный набор параметров формирует обновлённую глобальную модель, которая распространяется всем клиентам для следующего раунда локального обучения. В течение нескольких раундов связи глобальная модель сходится к представлению, которое обобщает распределённые данные, сохраняя при этом конфиденциальность клиентов.
Для эффективной обработки как классификации болезней листьев, так и обнаружения сорняков глобальная модель использует общий свёрточный магистральный блок на основе DenseNet121 для извлечения признаков, за которым следуют две специализированные головы задач. Голова классификации использует функцию активации softmax для вывода вероятностей классов по всем категориям болезней и оптимизируется с использованием потери категориальной кросс-энтропии. Активация softmax в выходном слое создаёт распределение вероятностей по всем классам. Потеря классификации определяется, как показано в уравнении 1.
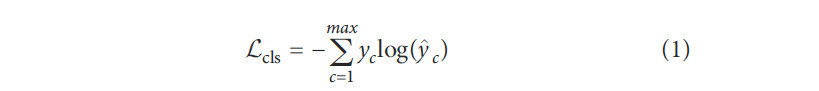
Из уравнения notation c представляет количество классов, а notation Lcls представляет потерю классификации. yc обозначает ground-truth, связанный с классом c, а y ̂_c обозначает прогнозируемую вероятность для класса c. Голова обнаружения сорняков следует стилю головы обнаружения YOLOv8, создавая ограничивающие рамки и оценки объектности, и обучается с использованием составной функции потерь обнаружения, включающей потерю CIoU для регрессии ограничивающих рамок, потерю BCE для прогнозирования объектности и потерю BCE для вероятностей классов. Соответствующая схема глобальной модели с двумя головами показана на рисунке 8.
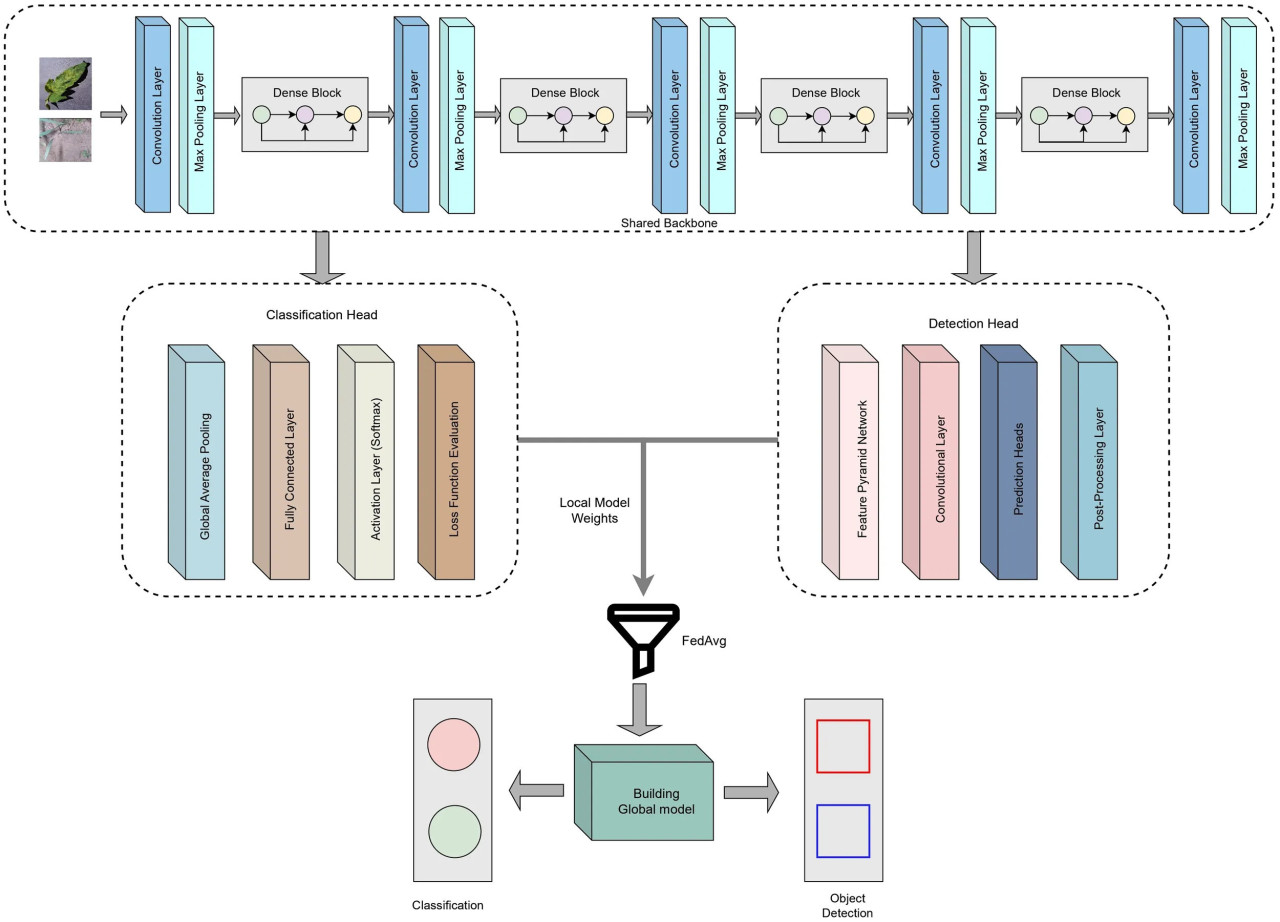
Рисунок 8 Архитектура глобальной модели с несколькими головами над общим магистральным блоком.
Для имитации реальных вариаций между фермами клиентские наборы данных были построены с использованием стратегии разделения, не являющейся независимой и одинаково распределённой (non-IID). Не-IID-ность была введена в первую очередь через дисбаланс меток, где каждый клиент получал образцы только из подмножества классов болезней, а не из полного распределения. Это имитирует практические сценарии, в которых определённые фермы сталкиваются только с конкретными болезнями в зависимости от климата, типа культуры и сезонных закономерностей. Количество образцов, назначенных каждому клиенту, варьировалось, чтобы представить неравномерную доступность данных, типичную для реальных ферм. Ручной перекос распределения признаков не вводился; однако естественные различия в освещении, внешнем виде листьев и фоновых условиях в наборе данных способствовали разнообразию признаков. Вместе эти факторы создали реалистичные не-IID-условия, позволяя оценить устойчивость и адаптивность предлагаемой федеративной агентной структуры в практических сценариях с неравномерными данными.
4.4 Многофункциональная оптимизация в федеративном обучении
Глобальная модель использует DenseNet121 в качестве общего магистрального блока с двумя головами, специфичными для задач: голова классификации для прогнозирования болезней листьев томата и голова обнаружения для локализации сорняков (регрессия ограничивающих рамок). Во время каждого цикла локального обучения обе головы создают потери, специфичные для задачи, которые объединяются в единую скалярную цель, как показано в уравнении 2.
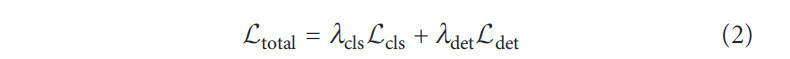
Из вышеприведённого уравнения notation L_"cls" — это потеря категориальной кросс-энтропии, а L_"det" обозначает сумму потерь CIoU, BCE-объектности и BCE-классификации от головы обнаружения. В текущем исследовании оба веса λ_"cls" =λ_"det" =1, придавая равную важность обеим задачам. Эта единая комбинированная потеря используется для обновления как общего магистрального блока, так и голов задач на каждом клиенте.
Во время агрегации сервер применяет FedAvg к полному набору параметров общего магистрального блока и двух голов. FedAvg усредняет обновления параметров без необходимости явной балансировки градиентов на сервере. Хотя многофункциональное обучение может привести к конфликту градиентов между целями, в наших экспериментах расхождений не наблюдалось, вероятно, потому что классификация и обнаружение полагаются на перекрывающиеся визуальные признаки.
4.5 Анализ производительности
Производительность всех локальных моделей оценивается в отношении процесса обучения модели и процесса построения с использованием графиков потерь и точности (Sekhar et al., 2022). Для моделей классификации потери и точность обучения и валидации отслеживались по эпохам, что позволяло оценить стабильность модели, обнаружить такие сценарии, как переобучение и недообучение, и оценить способность к обобщению на невидимые данные. Наблюдаемые графики потерь обеих локальных моделей представлены на рисунке 9, а графики точности представлены на рисунке 10.
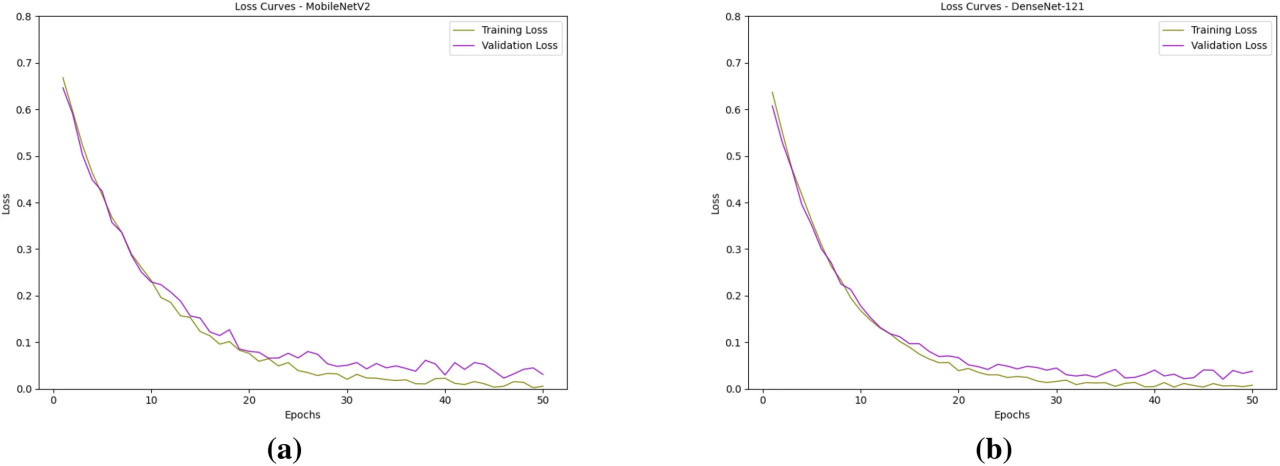
Рисунок 9 Наблюдаемые кривые потерь моделей: (a) MobileNetV2 и (b) DenseNet121.
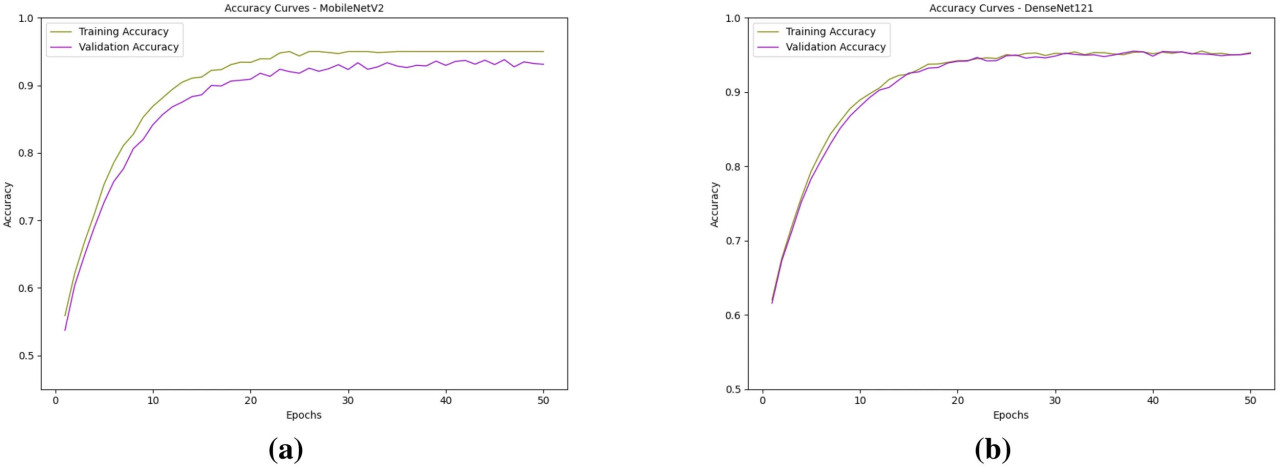
Рисунок 10 Наблюдаемые кривые точности моделей: (a) MobileNetV2 и (b) DenseNet121.
Как MobileNetV2, так и DenseNet121 продемонстрировали сильную сходимость и производительность обобщения во время обучения. Кривые потерь обеих моделей показывают устойчивое снижение, при этом потери обучения и валидации closely following each other, indicating minimal overfitting. DenseNet121 exhibited slightly smoother convergence with consistently lower validation loss in the later epochs, reflecting its ability to learn more robust representations. В отличие от этого, MobileNetV2 показал немного более высокие колебания потерь валидации, но всё же достиг низкой конечной потери, что свидетельствует о хорошем обобщении. Кривые точности обеих моделей указывают на значительное улучшение в течение первых 15–20 эпох, после чего они постепенно выходят на плато. DenseNet121 достиг незначительно более высокой точности валидации и поддерживал более близкое соответствие между точностью обучения и валидации по эпохам, показывая превосходную стабильность. В целом, хотя обе модели показали хорошие результаты, DenseNet121 немного превзошёл MobileNetV2 по конечной точности валидации и согласованности, что делает его более надёжным выбором для этой задачи. Производительность глобальной модели в отношении головы классификации представлена на рисунке 11.
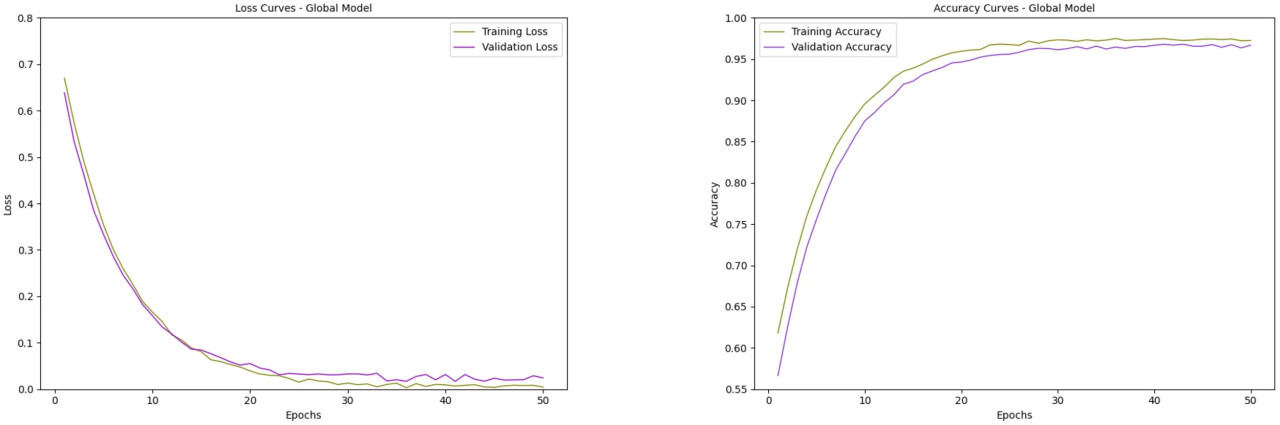
Рисунок 11 Графики потерь и точности глобальной модели.
Производительность модели обнаружения сорняков с использованием YOLOv8 и EfficientDet-D0 оценивается по таким показателям потерь, как потеря класса, потеря рамки и распределительная фокальная потеря, что помогает оценить обобщаемость модели. Потеря рамки измеряет точность прогнозируемых местоположений ограничивающих рамок по сравнению с ground truth, напрямую отражая, насколько хорошо модель способна локализовать объект. Потеря классификации оценивает правильность прогнозируемых меток классов, обеспечивая точную классификацию категорий объектов. Распределительная фокальная потеря дополнительно уточняет регрессию ограничивающих рамок путём моделирования распределения смещений ограничивающих рамок, тем самым улучшая точность выравнивания границ. Отслеживание этих потерь на протяжении обучения дало представление о способности моделей точно локализовать сорняки и поддерживать высоконадёжные прогнозы в различных полевых условиях. Значения потерь, связанные с моделью YOLOv8, представлены на рисунке 12.
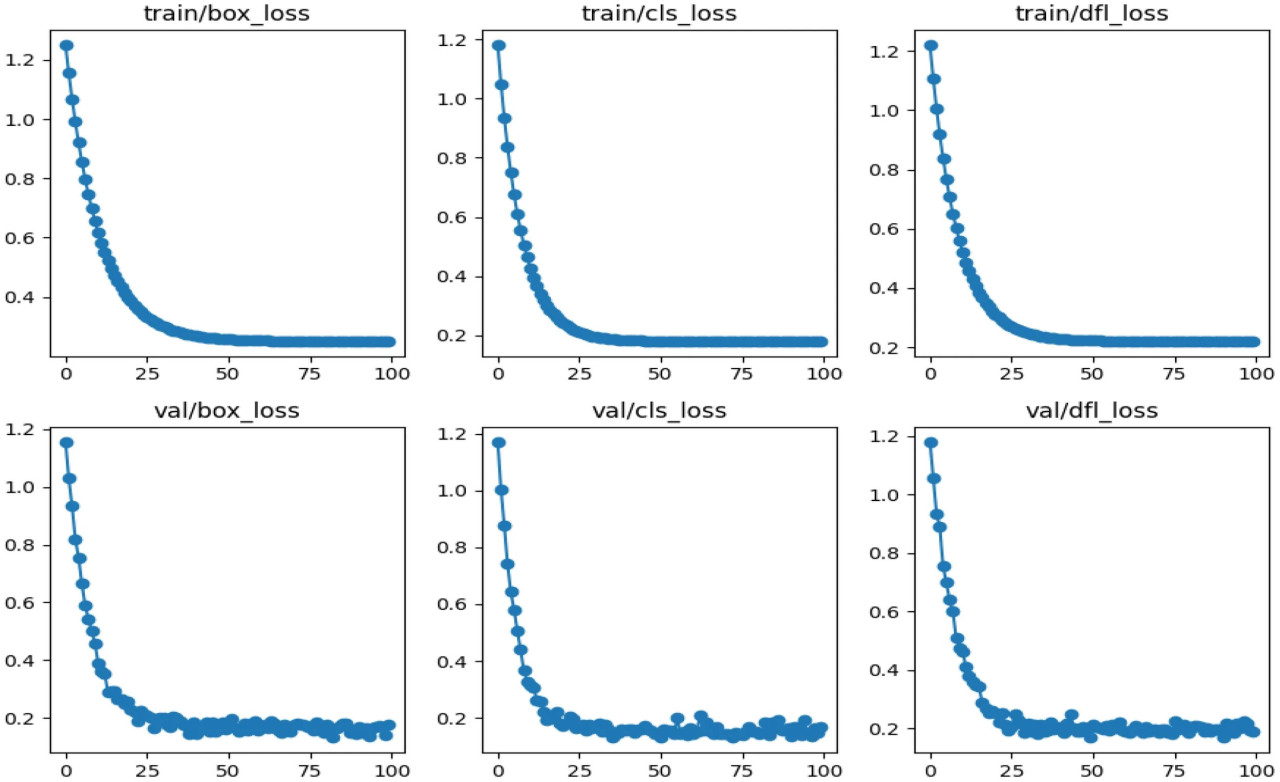
Рисунок 12 Графики, представляющие кривые потерь, связанные с моделью YOLOv8.
Показатели потерь для модели EfficientDet-D0 оцениваются и показали приемлемую производительность. Соответствующие графики потерь представлены на рисунке 13. Производительность модели EfficientDet-D0 в обнаружении сорняков продемонстрировала явные улучшения по сравнению с моделью YOLOv8 при оценке с использованием показателей потери рамки, классификации и распределительной фокальной потери. EfficientDet-D0 достиг более низкой потери рамки, что указывает на более точную локализацию областей сорняков, а также достиг сниженной потери классификации, что отражает более высокую надёжность в различении сорняков от несорняков. Кроме того, модель показала стабильное снижение децентрализованного федеративного обучения (DFL), подчёркивая свою способность лучше выравнивать распределения ограничивающих рамок с ground-truth аннотациями. Эти результаты в совокупности свидетельствуют о том, что EfficientDet-D0 обеспечивает более сбалансированную и обобщаемую структуру обнаружения по сравнению с YOLOv8.
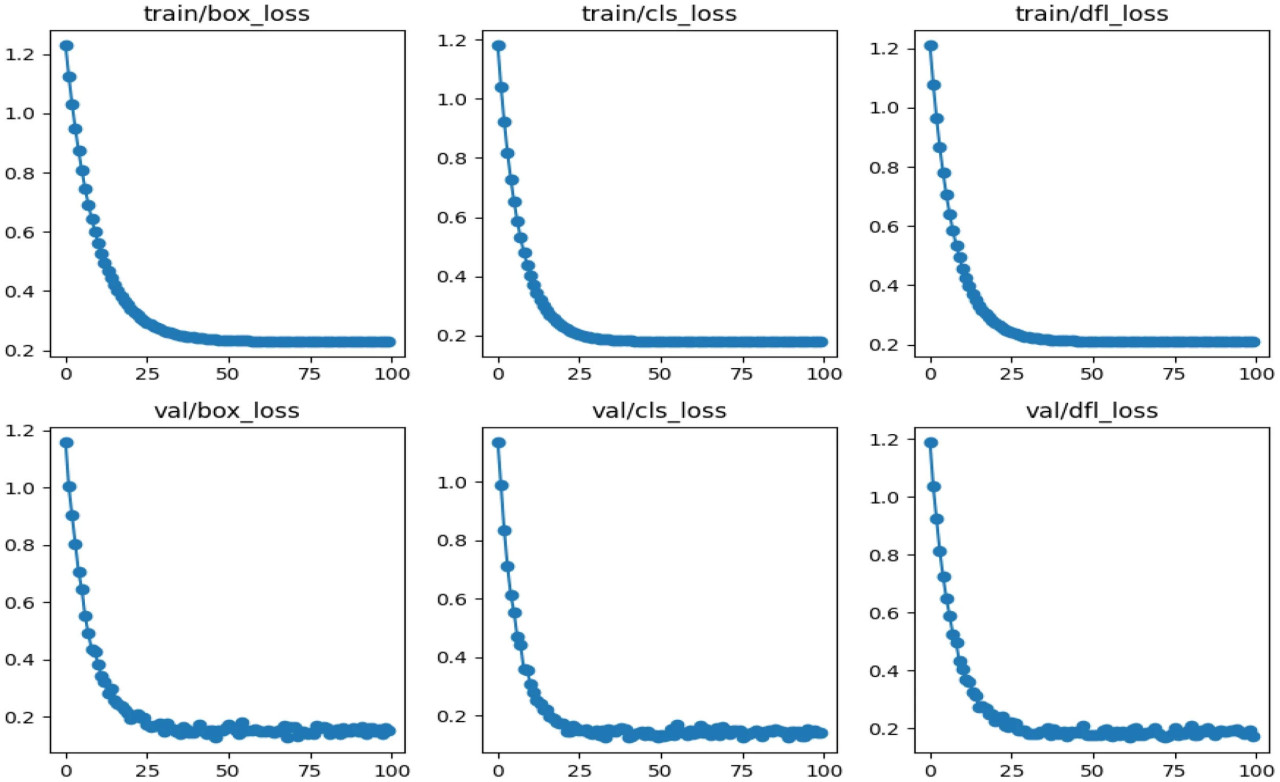
Рисунок 13 Графики, представляющие кривые потерь, связанные с моделью EfficientDet-D0.
4.6 Потенциальные ограничения
Общая структура данного исследования основана на АИИ; однако тематический пример сосредоточен на частях восприятия и обучения, которые включают контролируемую классификацию, обнаружение и федеративную агрегацию. Эти элементы составляют essential competencies, необходимые для агентных систем; тем не менее в настоящее время они не обеспечивают автономное создание целей, многоагентные переговоры, планирование или самонаправленную декомпозицию задач. Поэтому тематический пример следует рассматривать как подтверждение концепции для управляемого данными локального интеллекта в рамках более широкой архитектуры АИИ, а не как всестороннюю демонстрацию агентных поведений. Все оценки проводятся на наборах данных Kaggle, которые являются контролируемыми и курированными. Одним из основных потенциальных ограничений текущего исследования является то, что оно не может учесть динамические условия, такие как реальные сельскохозяйственные среды, которые имеют существенную изменчивость, включая непоследовательное освещение, окклюзии, вызванные листьями или ветром, перекрывающиеся симптомы болезней, шум датчиков, колебания почвы и влажности, а также специфические для культур закономерности роста.
Текущее исследование сообщает результаты с использованием стандартных метрик для каждой конфигурации модели. Хотя эти результаты дают полезное представление о поведении модели, использование повторных запусков, измерений дисперсии и статистического анализа не было включено на данном этапе. Включение таких процедур в будущую работу поможет укрепить надёжность результатов и обеспечить более ясное понимание стабильности производительности при различных выполнениях обучения. Текущее исследование не включает абляционные анализы по таким факторам, как количество клиентов, архитектура магистрального блока и настройки распределения не-IID-данных, которые помогли бы лучше понять возможности модели.
5 Экспериментальный анализ
Производительность предложенной модели оценивалась с использованием стандартных метрик оценки. Результаты классификации и обнаружения всех локальных моделей и глобальной модели были оценены. Модели классификации оценивались по таким стандартным метрикам, как точность, полнота, F1-мера, accuracy и специфичность. Точность измеряет долю правильно идентифицированных положительных случаев среди всех предсказанных положительных, указывая на способность модели минимизировать ложноположительные результаты. Полнота количественно определяет долю фактических положительных случаев, правильно идентифицированных, подчёркивая эффективность модели в захвате истинных случаев. F1-мера обеспечивает гармоническое среднее точности и полноты, предлагая сбалансированную меру, когда обе метрики одинаково важны. Accuracy представляет общую долю правильно классифицированных экземпляров среди всех образцов. Специфичность измеряет долю правильно идентифицированных отрицательных случаев, отражая способность модели избегать ложных тревог. Вместе эти метрики обеспечивают всестороннюю оценку производительности модели по различным аспектам классификации. Результат классификации первых двух локальных моделей представлен в матрицах ошибок на рисунке 14, а значения различных метрик представлены в таблице 6. Производительность модели по всем многоклассовым метрикам была вычислена с использованием макроусреднения, treating each class equally regardless of sample size.
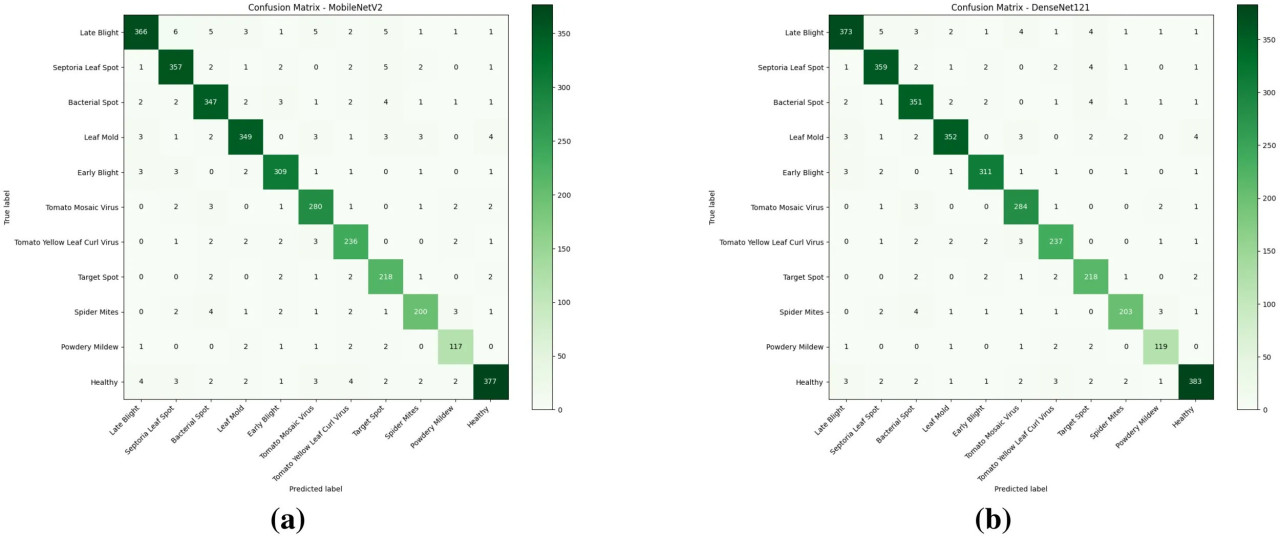
Рисунок 14 Наблюдаемые матрицы ошибок локальных моделей: (a) MobileNetV2 и (b) DenseNet121.
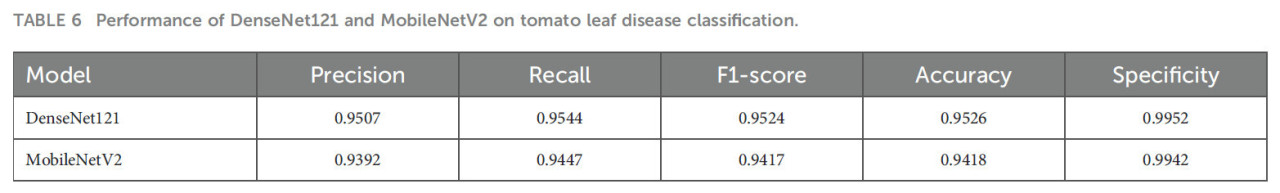
Таблица 6 Производительность DenseNet121 и MobileNetV2 при классификации болезней листьев томата.
Из экспериментальных результатов видно, что DenseNet121 превзошёл модель MobileNetV2 благодаря своей плотной схеме связности, которая способствует лучшему повторному использованию признаков и потоку градиента, что приводит к более высокой точности классификации и улучшенному обобщению на невидимых данных. Производительность по классам для каждой из моделей оценивается и представлена в таблице 7.
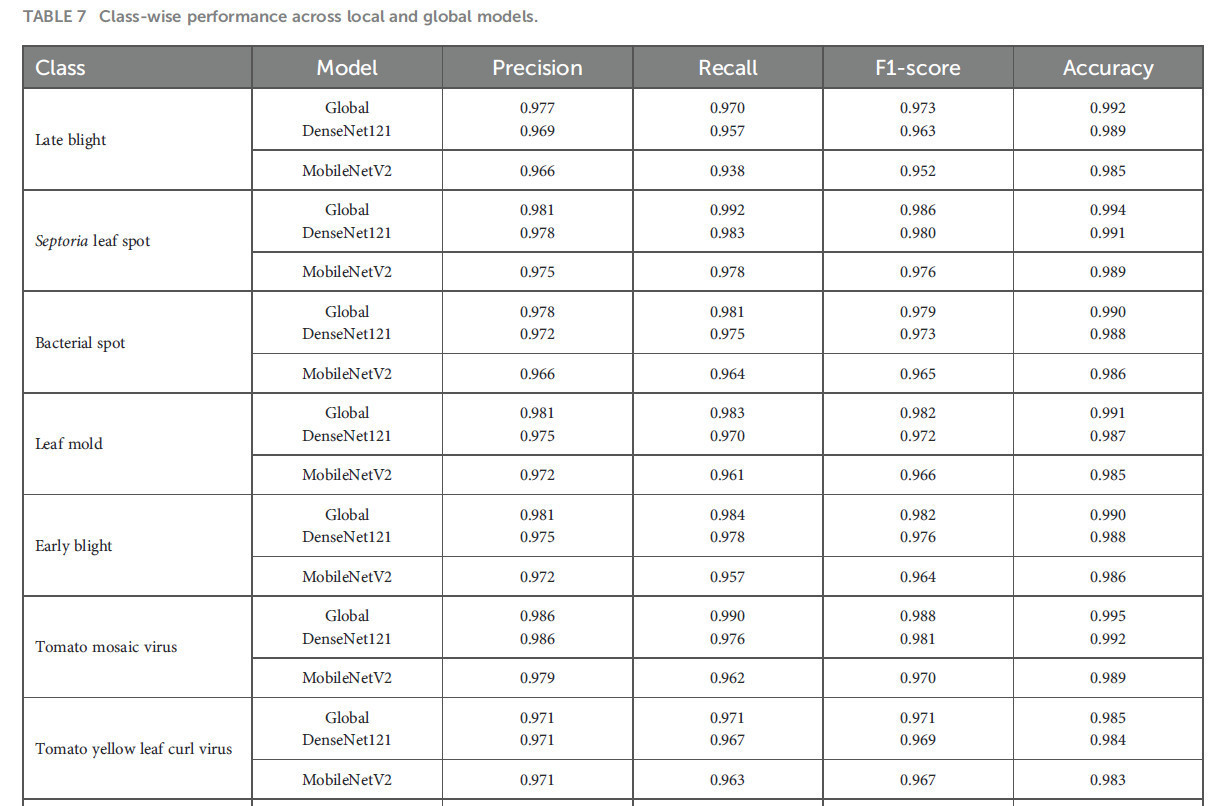
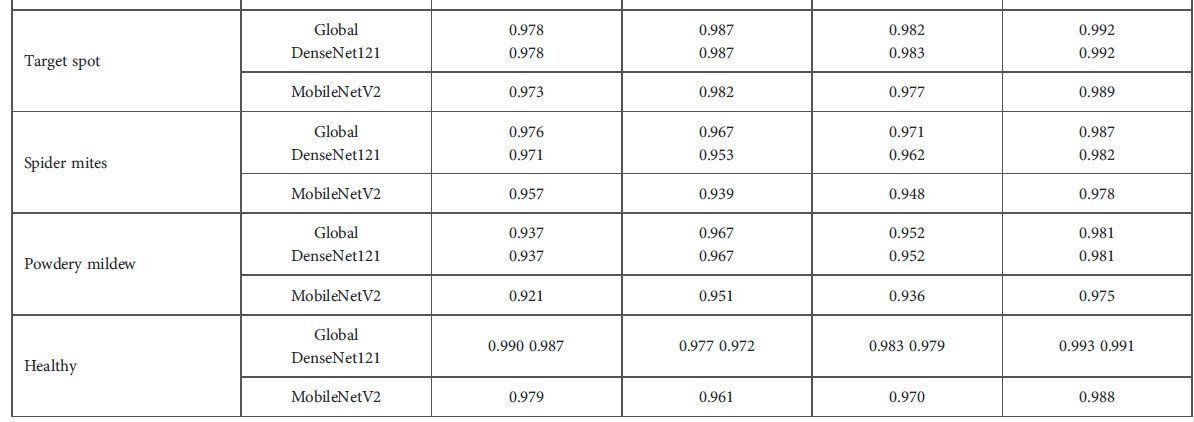
Таблица 7 Производительность по классам для локальных и глобальной моделей.
Кроме того, голова обнаружения объектов была оценена для оценки устойчивости модели. Голова обнаружения объектов оценивалась по средней средней точности (mAP), средней точности (AP), точности, полноте и F1-мере. Наблюдаемые значения представлены в таблице 8.
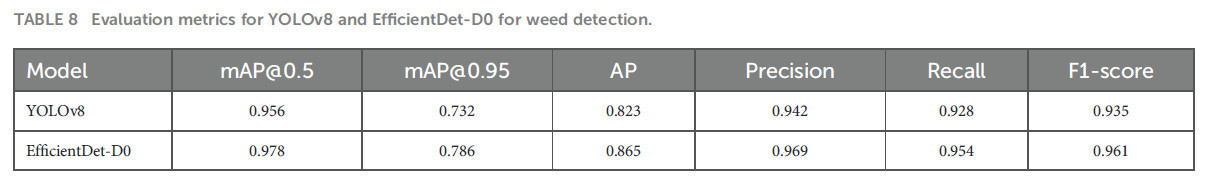
Таблица 8 Метрики оценки для YOLOv8 и EfficientDet-D0 при обнаружении сорняков.
На основе количественной оценки, представленной в таблице 5, EfficientDet-D0 демонстрирует более сильную общую производительность по сравнению с YOLOv8 по нескольким метрикам обнаружения. YOLOv8 достигает более высоких значений для mAP@0.5, mAP@0.95, средней точности, точности, полноты и F1-меры, указывая на лучшую точность локализации. Хотя YOLOv8 показывает стабильную сходимость в своих кривых обучения, его конечная точность обнаружения остаётся ниже, чем у EfficientDet-D0. Эти результаты подтверждают, что EfficientDet-D0 обеспечивает более надёжную и устойчивую структуру обнаружения для идентификации сорняков и культур в оцениваемой настройке. Наблюдаемая средняя точность по классам оценивается для всех классов по моделям YOLOv8 и EfficientDet-D0, как представлено в таблице 9.
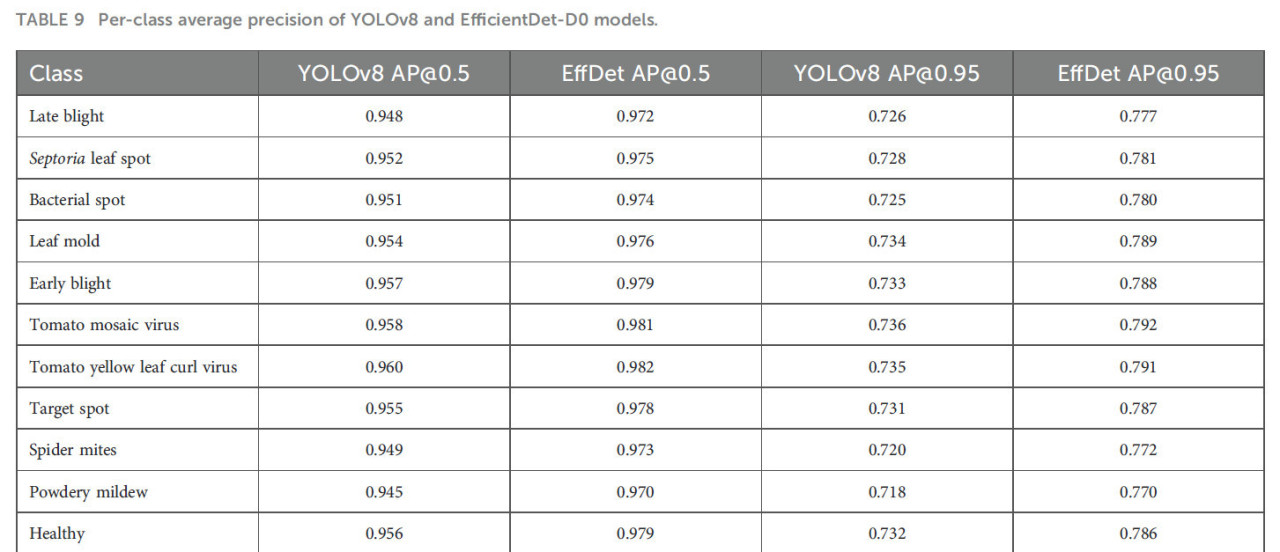
Таблица 9 Средняя точность по классам моделей YOLOv8 и EfficientDet-D0.
Голова обнаружения глобальной модели разделяет магистральный блок с головой классификации и обучается в многофункциональной федеративной настройке, и эта архитектурная и обучающая настройка может снизить производительность локализации относительно локально обученной модели YOLOv8. Для прозрачности исследование сообщило как mAP@0.5, так и mAP@0.95 и подчёркивает, что интерпретация должна учитывать пороги пересечения над объединением (IoU), AP по классам и эффекты агрегации моделей в федеративном сценарии. Выходные экраны моделей YOLO V8 представлены на рисунке 15. Ограничивающая рамка создаётся вокруг области интереса, а метка представляет связанный класс объекта.
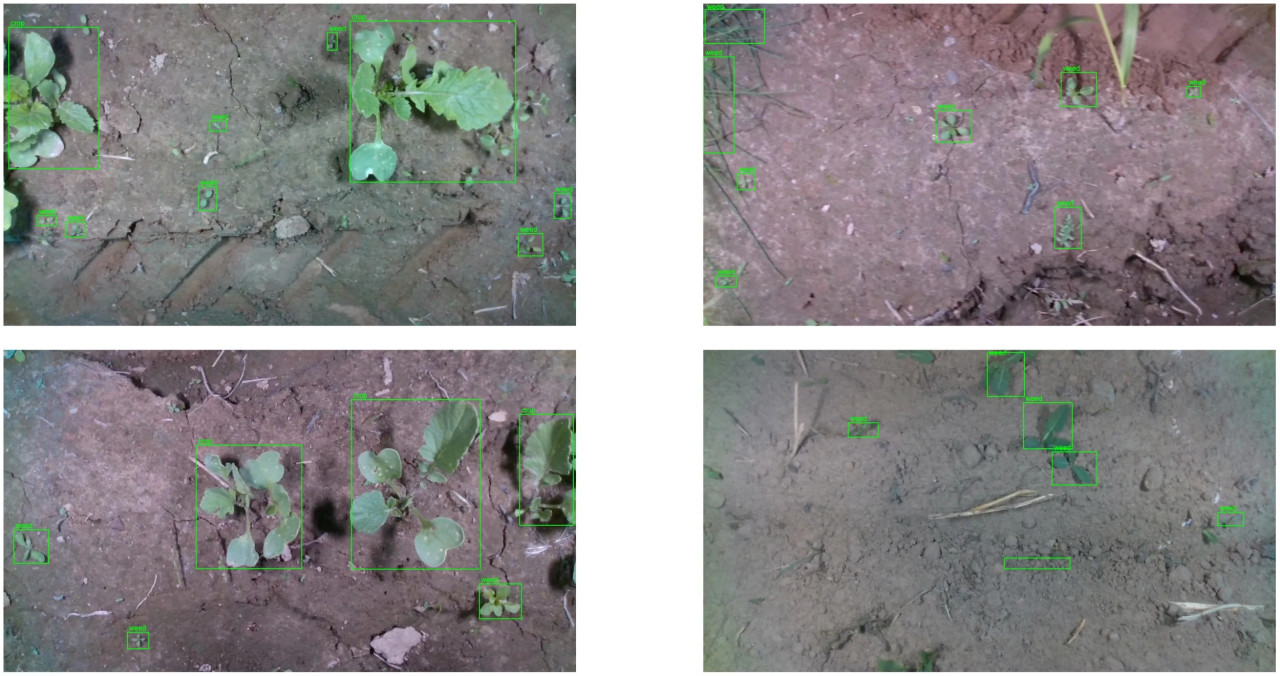
Рисунок 15 Результаты модели YOLOv8 в обнаружении культур и сорняков.
Аналогично, выходные данные EfficientDet-D0 представлены на рисунке 16. EfficientDet-D0 также будет иметь объект, заключённый внутри ограничивающей рамки, чтобы выделить область интереса. Класс объекта представлен вместе с уровнем уверенности прогноза.
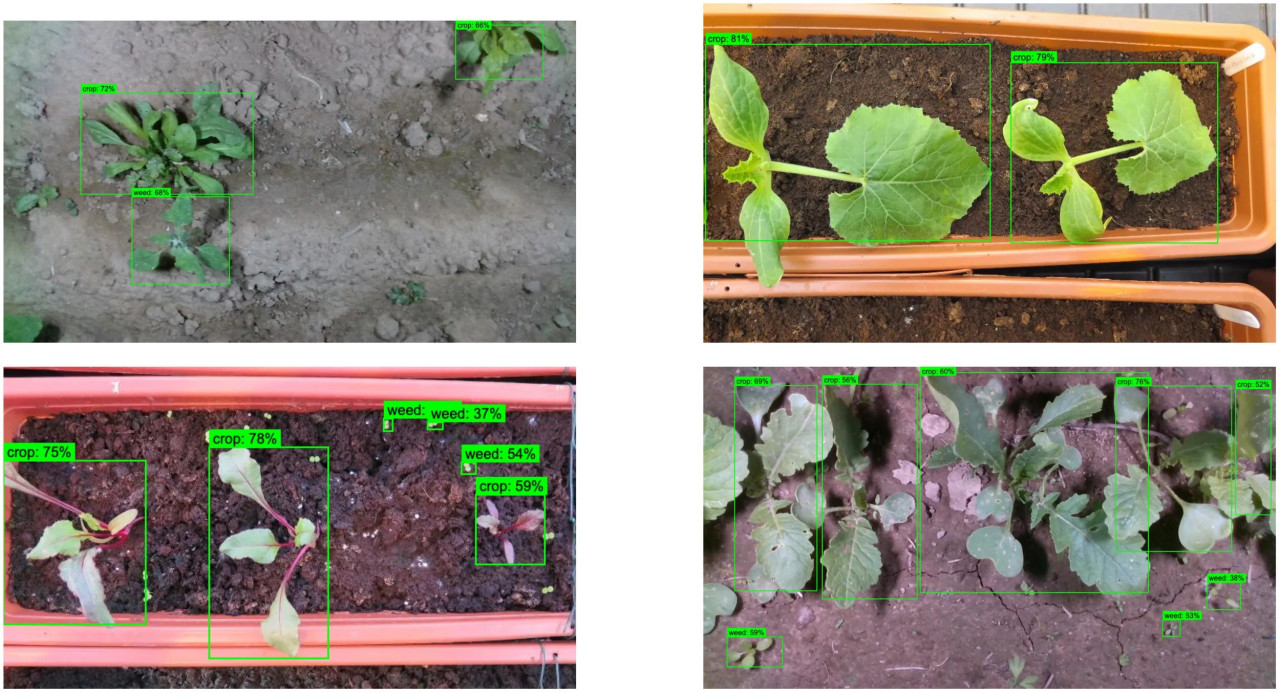
Рисунок 16 Результаты модели EfficientDet-D0 в обнаружении культур и сорняков.
Кроме того, при обновлении глобальной модели наблюдаемыми параметрами из локальных моделей модель дополнительно оценивается по тем же метрикам. Полученная матрица ошибок на голове классификации глобальной модели показана на рисунке 17, а наблюдаемые значения экспериментального результата представлены в таблице 10.
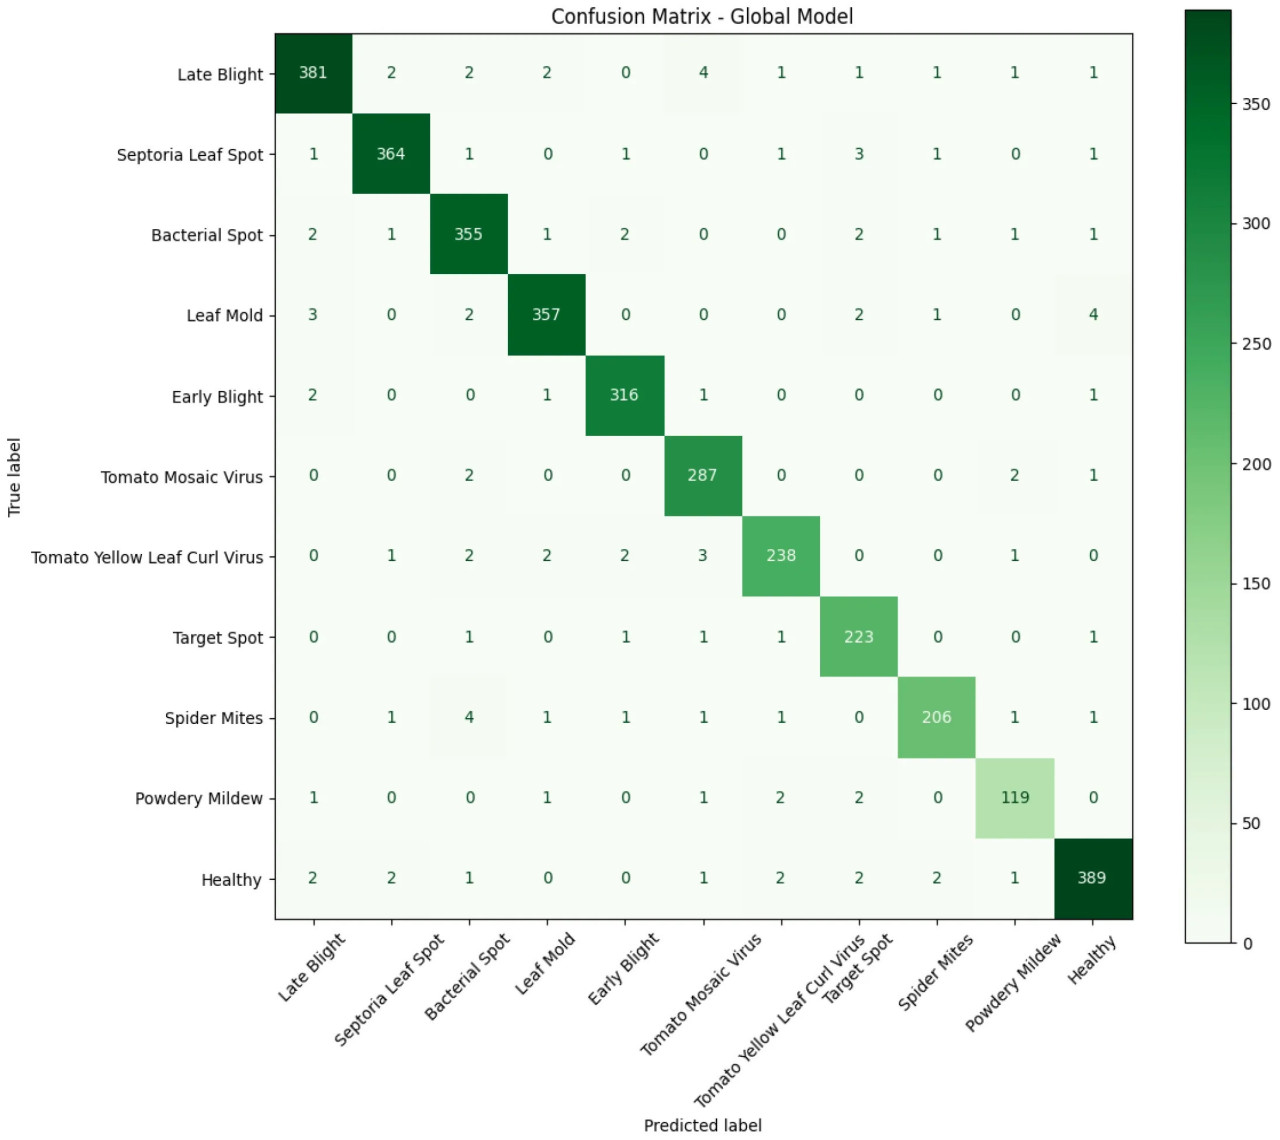
Рисунок 17 Матрица ошибок глобальной модели, связанная с набором данных о болезнях листьев томата.
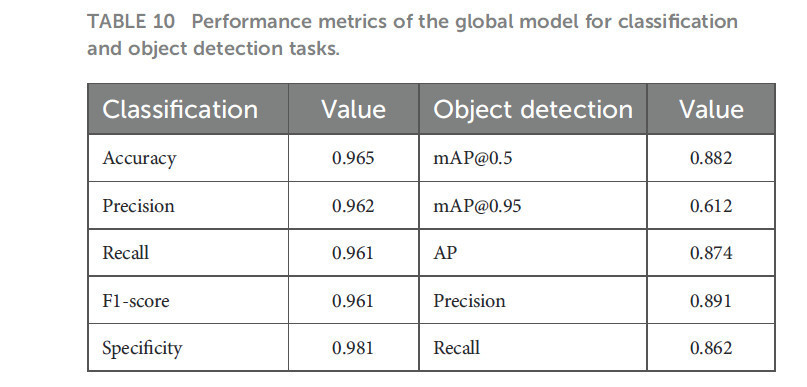
Таблица 10 Метрики производительности глобальной модели для задач классификации и обнаружения объектов.
Матрицы ошибок на рисунках 14, 17 показывают, что большинство прогнозов лежат на диагонали, подтверждая сильную общую производительность, но они также выявляют систематические ошибки классификации, сосредоточенные среди классов болезней с очень похожими визуальными симптомами. MobileNetV2 проявляет более высокую путаницу между ранней гнилью, поздней гнилью и целевой пятнистостью, отражая его ограниченную способность разделять мелкозернистые паттерны поражений. DenseNet121 снижает эти ошибки, но всё ещё показывает occasional overlap between Septoria leaf spot and leaf mold, likely due to shared spot-like morphologies. В отличие от этого, глобальная федеративная модель дополнительно подавляет эти неоднозначности, с лишь незначительными остаточными ошибками в визуально тонких классах, таких как мучнистая роса и паутинные клещи. Эти паттерны указывают на то, что федеративная агрегация улучшает обобщение признаков между клиентами, приводя к более устойчивому различению близкородственных категорий болезней.
Из вышеприведённой таблицы видно, что производительность глобальной модели превзошла производительность локальных моделей. Это улучшение подчёркивает силу федеративного обучения, где агрегация знаний от нескольких клиентов позволяет модели лучше обобщать и захватывать более богатые представления признаков. В результате глобальная модель достигает более высокой точности, precision и recall, что в конечном итоге приводит к более надёжным прогнозам как для задач классификации болезней листьев, так и для задач обнаружения сорняков.
5.1 Модель будущей перспективы
Модель будущей перспективы предлагаемого управляемого агентным ИИ точного земледелия включает мобильное приложение, которое помогает фермерам и агропредприятиям в предоставлении своевременного ухода. Текущая перспективная модель будет предоставлять живые обновления о сельскохозяйственном угодье относительно содержания влаги, температуры и других климатических условий. Такая информация о сельскохозяйственных угодьях в реальном времени может помочь фермерам в своевременном вмешательстве и принятии решений. Мобильное приложение имеет четыре страницы, которые включают страницу регистрации, страницу входа, страницу ввода информации, связанной с фермой, и страницу состояния, которая предоставляет текущие условия сельскохозяйственной фермы.
Мобильное приложение для управляемой АИИ модели ТЗ может быть интегрировано через несколько интерфейсов и библиотек для обеспечения эффективного мониторинга в реальном времени и среды ФО с сохранением конфиденциальности. Для вывода на устройстве TensorFlow Lite (TFLite) служит лёгкой структурой развёртывания, в то время как NNAPI на Android и CoreML на iOS обеспечивают аппаратное ускорение через графический процессор (GPU) для более быстрой обработки входных данных и принятия решений. Для поддержки децентрализованного обучения может быть применён TensorFlow Federated (TFF), при этом TensorFlow Privacy обеспечивает дифференциальную конфиденциальность во время обновлений модели для защиты конфиденциальных данных фермеров. На стороне бэкенда приложения FastAPI обеспечивает надёжный и лёгкий интерфейс для управления связью между устройствами, агрегации федеративных обновлений и распространения улучшенных моделей. Вместе эти технологии обеспечивают безопасное, эффективное и масштабируемое мобильное приложение для мониторинга фермы в реальном времени в точном земледелии. Образцы экранов графического пользовательского интерфейса (GUI) перспективной модели представлены на рисунке 18.
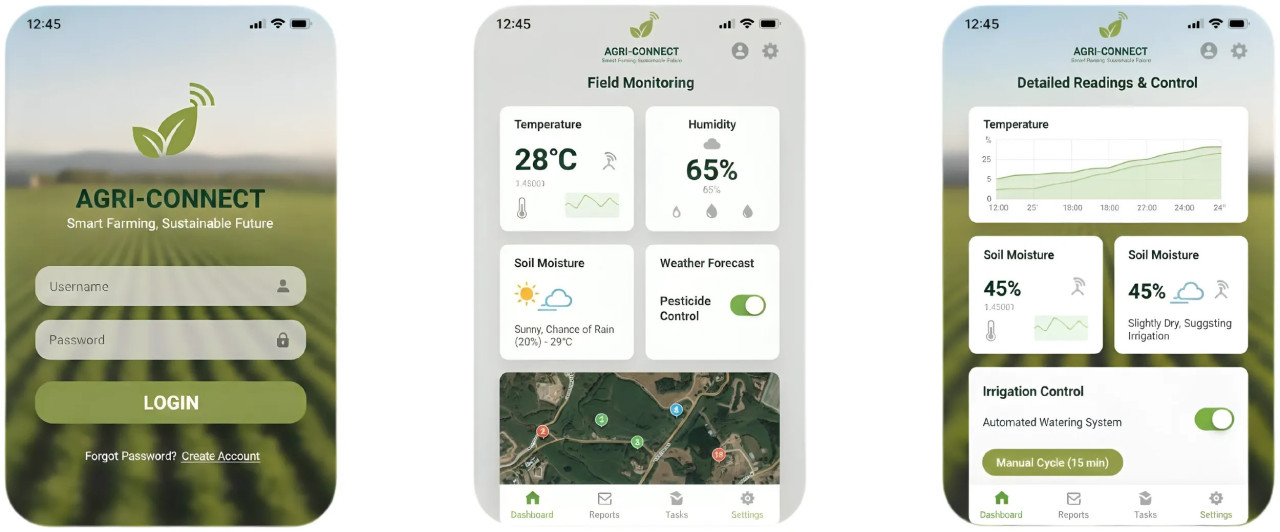
Рисунок 18 Экраны GUI перспективной модели.
Для продвижения системы от её текущей реализации к полностью агентной форме интеллекта будущие версии системы будут включать явные агентные возможности, которые включают следующее.
• Проектирование и разработка агентов, способных выполнять автономное формирование целей, где агенты динамически определяют цели орошения, питания или борьбы с вредителями на основе изученных полевых условий, а не полагаются на статические триггеры.
• Интеграция планирования и самонаправленной последовательности задач, позволяющая агентам проектировать и выполнять многоэтапные операционные планы.
• Включение механизмов рефлексивного обучения, позволяющих агентам переоценивать прошлые действия и автономно уточнять своё поведение.
6 SWOT-анализ
Текущий раздел рукописи охватывает SWOT-анализ роли АИИ в ТЗ, который описывает практические последствия и предоставляет направления будущих исследований.
• Сильные стороны: Агентный ИИ даёт ТЗ больше возможностей, позволяя ему принимать собственные умные решения обо всех выполняемых задачах. Это обеспечивает наилучшее использование таких ресурсов, как вода, удобрения и пестициды, что в свою очередь повышает качество и урожайность культур. АИИ также будет поддерживать мониторинг в реальном времени и прогнозную аналитику, что позволит фермерам вносить своевременные и точные изменения, повышающие производительность. АИИ помогает сделать практики более устойчивыми, снижая их воздействие на окружающую среду и поощряя использование ресурсов экологически безопасным способом.
• Слабые стороны: Несмотря на свои широкие преимущества и сильные стороны в области ТЗ, внедрение АИИ в сельское хозяйство сталкивается с некоторыми проблемами. Малые и средние фермеры могут испытывать трудности с началом из-за высокой стоимости датчиков, аппаратного обеспечения и инфраструктуры ИИ. Также не все фермеры обладают техническими знаниями, необходимыми для эффективного использования технологии. Это может затруднить взаимодействие агентов друг с другом и принятие решений в реальном времени, особенно в отдалённых районах, не имеющих хорошей цифровой инфраструктуры. Задержка, вносимая во время раундов синхронизации, может замедлить принятие решений в реальном времени, особенно в средах с нестабильными и низкопропускными сетями. Наконец, опасения по поводу безопасности и конфиденциальности данных могут ограничить готовность фермеров делиться данными, необходимыми для эффективного функционирования системы.
• Возможности: АИИ предлагает более широкие возможности в области ТЗ, особенно в случае развивающихся стран, которые в значительной степени ориентированы на устойчивое и умное сельское хозяйство. Интеграция с более умными устройствами, такими как датчики IoT, дроны, оборудование дистанционного зондирования и федеративные технологии, может значительно повысить прослеживаемость, масштабируемость и эффективность. Более того, контекстно-зависимые и настраиваемые системы ИИ, адаптированные для надёжного мониторинга культур, почвы и климата, могут повысить доверие фермеров и поддержать лучшие локализованные стратегии ведения сельского хозяйства.
• Угрозы: Будучи более новой технологией, АИИ также столкнётся с сопротивлением со стороны сельскохозяйственных сообществ, вызванным страхом потери рабочих мест в связанных областях, а незнакомство с технологией замедлит процесс перехода. Высокие затраты, проблемы адаптируемости и ограниченная доступность дополнительно препятствуют его внедрению. Использование энергии на клиентских устройствах может быть ограничением в ситуациях, когда планируется множество расширений, особенно если обновления модели выполняются непрерывно. Если размер модели или частота связи увеличиваются, аппаратные требования датчиков, развёрнутых в поле, или устройств IoT также могут возрасти, что вызовет проблемы стоимости и устойчивости.
7 Заключение
Текущее исследование подчёркивает трансформационный потенциал АИИ в революционизации ТЗ. Используя интеллектуальных агентов с возможностями автономного принятия решений, предлагаемая структура демонстрирует, как сельскохозяйственные практики могут стать более эффективными, устойчивыми и управляемыми данными. Настоящую работу следует рассматривать как основополагающий шаг к агентному ИИ в точном земледелии, а не как полную агентную реализацию. Она иллюстрирует механизм работы модели АИИ, который подчёркивает процесс принятия решений от слоя восприятия до слоя приведения в действие. Тематический пример описывает различные типы агентов АИИ и их роли в устойчивом сельском хозяйстве, что также даёт практическую дорожную карту для реализации в реальном времени. SWOT-анализ, представленный в текущем исследовании, поможет лучше понять осуществимость использования технологии. Результаты тематического примера предоставляют конкретные доказательства, поддерживающие потенциал АИИ как перспективного пути к более умным сельскохозяйственным экосистемам. Агентная структура в сочетании с федеративным обучением позволила глобальной модели превзойти все локальные модели как в классификации болезней, так и в обнаружении сорняков, демонстрируя улучшенное обобщение, сниженные показатели ошибочной классификации и более устойчивое извлечение признаков из разнородных источников данных. Эти результаты иллюстрируют, как распределённый управляемый агентами интеллект может повысить точность решений, поддержать своевременные вмешательства и эффективно работать без необходимости централизованного обмена данными. В совокупности эмпирические улучшения, наблюдаемые в классификации, обнаружении и агрегации моделей, напрямую обосновывают утверждение, что АИИ может обеспечить более эффективные, масштабируемые и управляемые данными системы точного земледелия.
Текущая модель — это лишь фундаментальный набросок осуществимости интеграции технологий АИИ и ФО. Однако текущее исследование не оценило динамические и автоматизированные стратегии принятия решений модели АИИ. Многоагентный процесс принятия решений технологии АИИ ещё предстоит изучить. Текущий тематический пример основан на общедоступных наборах данных Kaggle для обучения и оценки, и он не включает полевую валидацию в реальных условиях. Текущее исследование может быть расширено путём проведения тематического примера в реальном времени и анализа различных динамических факторов, которые повлияли бы на adoptability технологии в ТЗ. Другие факторы, такие как масштабируемость, безопасность и устойчивость системы, должны быть дополнительно проанализированы для понимания производительности моделей АИИ.
Srinivasu PN, Pavate A, JayaLakshmi G, Shafi J, Choi J and Ijaz MF (2026) Agentic AI for smart and sustainable precision agriculture. Front. Plant Sci. 16:1706428. doi: 10.3389/fpls.2025.1706428
Перевод статьи «Agentic AI for smart and sustainable precision agriculture» авторов Srinivasu PN, Pavate A, JayaLakshmi G, Shafi J, Choi J and Ijaz MF., оригинал доступен по ссылке. Лицензия: CC BY. Изменения: переведено на русский язык
Фото: Designed by Freepik




Комментарии (0)